


У модерном животу мотори се широко користе у кућним апаратима, аутомобилској електроници, индустријској контроли и многим другим апликацијама и сваки мотор не може да ради без одговарајућег чипа возача. Наномицро нуди широк избор производа возача мотора. Овај видео ће се фокусирати на уобичајене типове мотора и индуктивне апликације за оптерећење које ће вам помоћи да боље разумете како да изаберете праве чип мотора.
Врсте и апликације заједничких индуктивних оптерећења
Мотор је у основи уређај за претварање енергије, кроз електромагнетни начело индукције електричне енергије у кинетичку енергију, углавном подељен у ДЦ мотор четкица, и Стептер Мотор (БДЦ) и Степпер Мотор (Степен), поред мотора, релејама и соленоидима такође припадају уобичајеним индуктивним оптерећењима, чији је принцип мотора сличан оним моторима.
У свакодневном животу мотори се широко користе у разним електричним опремима и готово су свеприсутни. На пример, у аутомобилима, функцијама као што су подизање и спуштање прозора, подешавање седишта, подешавање огледала, контрола напајања и закључавање врата све се ослањају на различите врсте мотора као основне компоненте.
Како функционишу чипс моторни возач
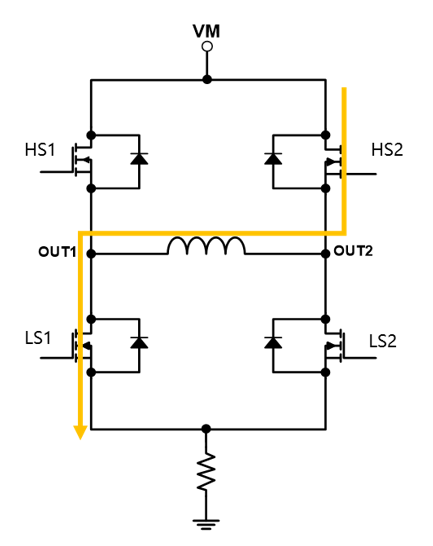
Типични чип моторног возача који је приказан на слици испод, чип је сачињен од четири моста унутар Х-моста (ХС1, ХС2, ЛС1, ЛС2), а ЦХИП излази су повезани са две четкице ДЦ четкица повезани су на контролну јединицу за контролу унутрашњих морских цеви и на тај начин контролисана и на тај начин на тај начин.
Напред
Обрнут
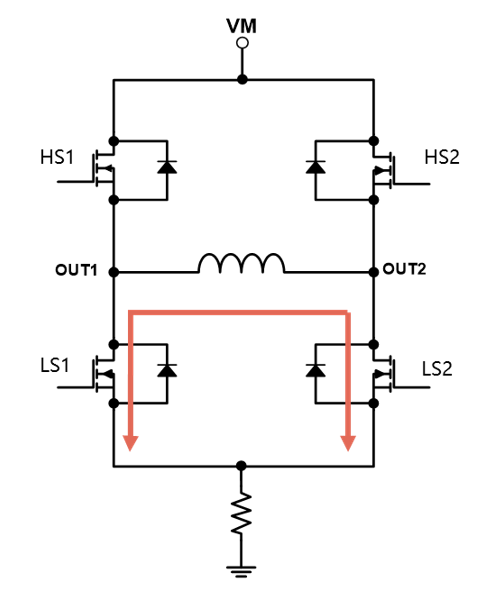
Спор пропадање
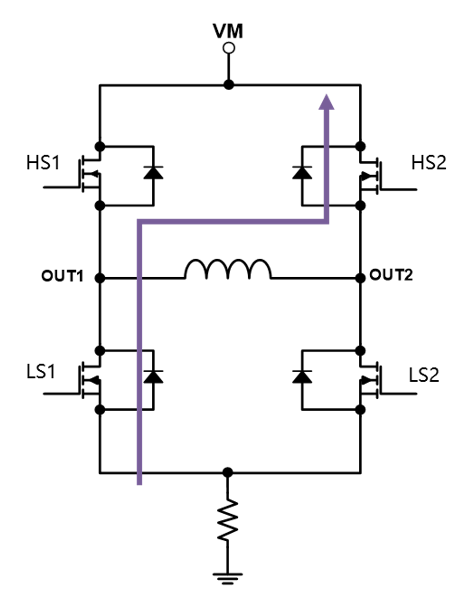
Брзо пропадање
Напријед:Актуелни токови од ОУТ1 до ОУТ2, реализујући ротацију мотора напред.
Реверсе:Актуелни токови од ОУТ2 у ОУТ1, реализујући обрнуту ротацију мотора.
Споро пропадање:Истовремено, две доње цеви ЛС1 и ЛС2 су подстакнути, а струја намотавања се полако исуше на земљу да реализује пражњење намотавања, тј. Кочницу или споро рецесију.
Брзо пропадање:Ако се у то време укључе ЛС1 и ХС2, негативни напон ће се примењивати на оба краја намотаја, а струја намотавања ће се брзо апсорбирати напајањем, тј. Брзо пропадање.
Препознатих четири начина рада прецизно прилагођавају радно стање мотора контролишући преклопно стање морских цеви да би се испунили различити захтеви за пријаву.
Биполарни степен мотора
Снабдевањем ортогоналних струја са вишеструким степенима поддијељења на и намотаја, смер и величина вектора магнетног терена унутар мотора могу се тачно контролисати, а самим тим и прецизним контролом растварача.
Што је већа интерполација струје, то је боља тачност положаја и глаткоћа Степер контроле мотора. У зависности од степена подвизије, постоје уобичајени модуси као што су 4 пододјељке, 16 подвизија, 32 подвизија и тако даље.
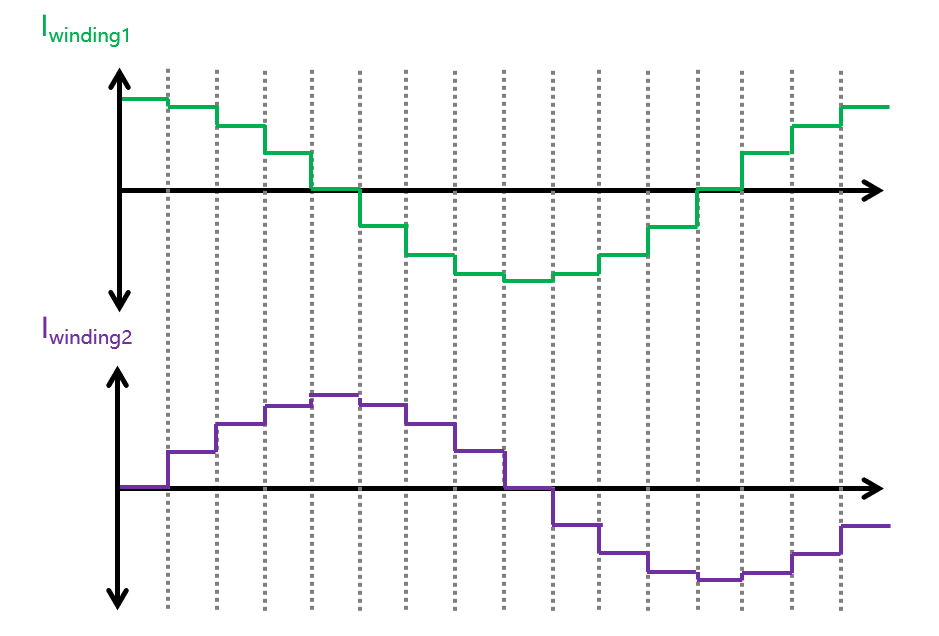
Схематски дијаграм разговора о кораку
За чип степпер возача, поред унутрашњег погона Х-моста, важнија је прецизна контрола струје излазне интерполације. Узмите 1/4 режим поддивизије, на пример, постоје четири пододељења тренутне вредности у под углу од 90 степени, а струја два намотаја је синусни талас са разликом фазе од 90 степени.
Чип возача кроз контролну алгоритам и модулацију, прецизна контрола Х-моста за тренутну модулацију, тако да је струја у мотору намотаја тачно таласни облик и величина наших подешавања, док узорковање излазне струје за постизање контроле повратних информација.
За чипове за возача Степпер-а потребно је обратити пажњу на параметре чипа су: радни напон, величина фазе, тип контролне сигнала, максимална диплома, максимална диплома за модулацију и режим рецесије и заштите.