


Као незамењив уређај у савременој индустријској контроли, фреквенцијски излаз фреквентног претварача (ВФД) директно утиче на ефикасност производње и безбедност опреме кроз усклађивање са брзином мотора. Међутим, у практичним применама, оператери се често сусрећу са неслагањем између фреквенције приказане на ВФД-у и брзине приказане на табли опреме. Ово не само да угрожава прецизну контролу током производних процеса, већ може и прикрити потенцијалне опасности од опреме. Да би се решио овај уобичајени проблем, систематско решавање проблема се мора спроводити из више перспектива.
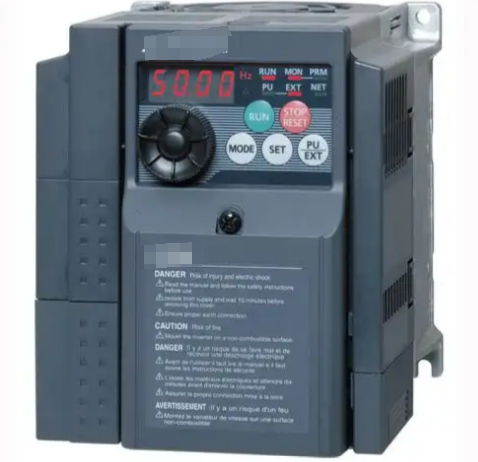
И. Основни принципи и уобичајени узроци неслагања
Претварачи фреквенције контролишу брзину мотора на наизменичну струју мењајући излазну фреквенцију. Теоретски, постоји линеарна веза: брзина=120 × фреквенција / број парова полова × (1 - брзина клизања). Међутим, у стварном раду може доћи до одступања од 5%-15% између приказаних вредности, првенствено због следећих шест фактора:
1. Разлике у путањи стицања сигнала:ВФД приказује излазну фреквенцију својих интерних ИГБТ модула, док панел опреме обично прима повратне сигнале од енкодера или тахогенератора. Студија случаја фабрике цемента открила је да је размак од 0,2 мм у спојници енкодера проузроковао одступање од 8% у приказу брзине.
2. Неправилна подешавања параметара:Укључујући нетачне параметре оцењивања мотора (нпр. мотор од 2950 о/мин погрешно конфигурисан као 1450 о/мин), погрешна подешавања В/Ф криве или претерано високе вредности компензације клизања. Тестирање текстилних машина показало је да нетачни параметри компензације клизања могу повећати одступања приказа до 12%.
3. Губици механичког преноса:Расипање енергије узроковано факторима као што су проклизавање каиша или хабање мењача. Подаци са производних линија за аутомобиле показују да стари зупчасти каишеви могу смањити стварну брзину ротације за 6-9% у поређењу са теоретским вредностима.
4. Проблеми са сметњама сигнала:Електромагнетне сметње могу да изазову флуктуације приказа брзине од ±3% када сигналне линије енкодера користе не-заштићене каблове упредене парице. У кућишту за накнадну уградњу хемијског постројења, додавање магнетних прстенова смањило је одступање приказа са 5% на 0,3%.
5. Забуна у јединици дисплеја:Неки панели опреме подразумевано приказују број обртаја у минути, док претварачи могу бити подешени на Хз или проценат. Корисник алатне машине је једном погрешно прочитао 50Хз као 1500рпм (за 4-полни мотор), што је довело до тога да стварна брзина премашује подешену вредност за 33%.
6. Хардверски кварови:Оштећени енкодери, неисправни модули за детекцију излазне струје претварача, итд. У челичани, грешке приказа фреквенције достигле су ±2Хз након што је сензор струје ВФД-а остарио.
ИИ. Систематски процес решавања проблема
Усвојите приступ у седам-корака од интерног ка екстерном и од софтвера до хардвера:
Корак 1: Верификација параметара
● Уверите се да параметри са натписне плочице мотора тачно одговарају подешавањима ВФД-а, посебно номиналној брзини, броју полова и фактору снаге.
● Проверите да ли је П0340 завршен (ауто-детекција параметара мотора).
● Потврдите опсег подешавања за П1080/П1082 (минимална/максимална фреквенција).
● Потврдите кореспонденцију између П2000 (референтна фреквенција) и П2001 (референтна брзина).
Корак 2: Тестирање сигнала
● Користите осцилоскоп да проверите интегритет таласних облика сигнала фазе А/Б кодера.
● Измерите да ли фреквенција импулса задовољава: ф=(Брзина ротације × Број линија кодера) / 60.
● Check signal cable insulation resistance (should be >100MΩ).
Корак 3: Механички преглед
● Ручно ротирајте осовину да бисте открили обртни момент отпора система преноса.
● Тестирајте затегнутост појаса (препоручује се мерач затезања).
● Одступање од неусклађености спојнице треба да буде<0.05mm.
Корак 4: Тестирање оптерећења
● Упоредите приказане вредности под{0}}условима без оптерећења (одступање би требало да буде<1%).
● Забележите криве одступања при оптерећењу од 25%/50%/75%/100%.
● Обратите пажњу на време опоравка брзине након изненадног уклањања оптерећења (нормално<200ms).
Корак 5: Испитивање животне средине
● Температура канала за расипање топлоте инвертера (препоручује се<40°C).
● Вредност вибрације радног окружења енкодера (требало би да буде<0.5G).
● Испитивање електромагнетне компатибилности (јачина РФ поља<3V/m).
Корак 6: Верификација фирмвера
● Проверите компатибилност верзије протокола између претварача и енкодера.
● Проверите ЦРЦ контролни збир датотеке резервне копије параметара.
● Надоградите управљачки софтвер ако је потребно.
Корак 7: Тестирање замене
● Унакрсна-замена модула енкодера/инвертера.
● Пребаците се на тестирање аналогног улаза.
● Повежите независни тахометар за поређење.
ИИИ. Типична решења
Циљане мере се могу применити на основу различитих узрока:
Случај 1: Грешка у подешавању параметара
Машина за бризгање је приказивала 1200 о/мин на панелу на 50Хз (требало би да буде 1450 о/мин). Истрага је открила:
● Оригинални параметар П0311=1200 (нетачни подаци на натписној плочици)
● Одступање је елиминисано након исправљања П0311=1450
● Истовремено подешен П0350 (отпор статора) на 0,82Ω
Случај 2: Интерференција кодера
Фармацеутска центрифуга је показала насумичне флуктуације брзине од ±5%:
● Раније коришћени стандардни каблови за инкрементални пренос сигнала.
● Замењен Сиеменс 6КСВ1830-3ЕХ10 оклопљеним каблом.
● Додат 120Ω терминални отпорник.
● Стабилност екрана је побољшана на ±0,2%.
Случај 3: Механички клизање
Одступање брзине транспортне траке за храну достигло је 8%:
● Инспекција је открила да је издужење каиша премашило границе (3,5% > стандардно 2%).
● Замењен синхроним зупчастим каишем и подешеним затезним ремеником.
● Инсталиран ласерски сензор брзине за затворену{0}}управу.
● Коначно одступање контролисано унутар 0,5%.
Случај 4: Квар хардвера
Приказ брзине вретена машине алатке изненада је опао за 15%:
● Инспекција је открила заплену лежаја енкодера.
● Нормалан рад се враћа након замене ЕРН1387 енкодера.
● Истовремено проверен таласни облик излазне струје претварача.
ИВ. Напредне технике отклањања грешака
За{0}}прилике високе прецизности, размотрите следеће методе:
1. Дуал{1}}калибрација канала:Истовремено повежите инкременталне енкодере и ротационе трансформаторе, обрађујући фузију података преко ПЛЦ-а. Прецизна машина за млевење постигла је резолуцију од 0,01 обртаја у минути након имплементације овог решења.
2. Алгоритам динамичке компензације:Конфигуришите ВФД на следећи начин:
●П1400=3 (Омогући посматрач брзине).
●П1401=0.5 (Временска константа филтера).
●П1402=150% (компензација убрзања).
3. Надгледање Цлоуд платформе:Отпремите оперативне податке преко ИоТ гатеваи-а и користите аналитику великих података да бисте предвидели трендове одступања. Након имплементације од стране групе за енергију ветра, тачност упозорења на квар достигла је 92%.
Овај систематски приступ не само да решава недоследности на екрану, већ суштински побољшава прецизност контроле опреме. Након имплементације комплетног решења на линији за заваривање аутомобила, ефикасност производње је повећана за 7%, а стопа отпада смањена за 34%, потврђујући критични значај тачности контроле брзине ротације у савременој производњи. Са напретком индустрије 4.0, усвајање технологије дигиталног близанаца за мапирање статуса опреме у реалном времену постаће нова парадигма за решавање таквих изазова.