


У области управљања индустријском аутоматизацијом, ПИД управљачке петље се широко користе. Међутим, током рада често се сусрећемо са различитим типовима осцилација, као што су у-фазни осцилација, ван-о-осцилација у фази и не-неглатка осцилација. Ови проблеми не само да доводе до нестабилности система, већ могу да угрозе безбедност и ефикасност целог производног процеса. Овај чланак ће разматрати карактеристике ове три врсте осцилација и одговарајуће противмере за референцу.
И. У-осцилација у фази
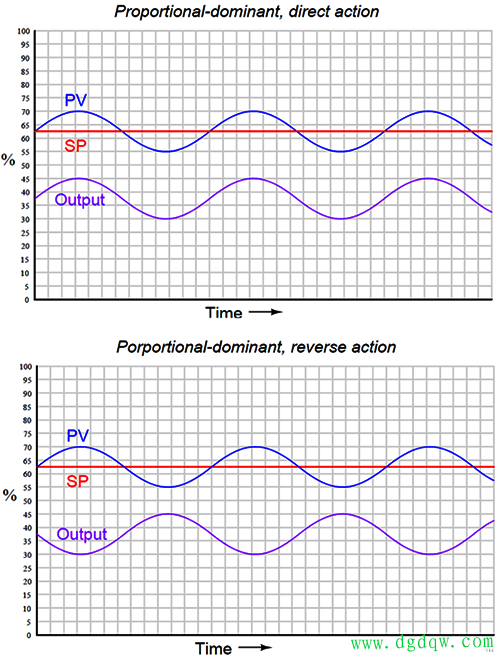
У-фазној осцилацији, променљива процеса и излаз контролера показују исте тачке пораста, пада и прегиба; две криве су сличне или симетричне. Ова врста осцилација је често узрокована спољним сметњама или претераним пропорционалним појачањем.
Решење:Покушајте да смањите пропорционално појачање за једну-трећину и посматрајте да ли се осцилација погоршава. Ако се осцилација погорша, то указује да проблем вероватно није због неправилних подешавања ПИД параметара, већ због спољашњих сметњи. У овом случају, препоручује се враћање параметара и идентификовање извора сметњи за подешавање. Ако је осцилација у-фази и узрокована претераним пропорционалним појачањем, смањење пропорционалног појачања за једну-трећину ће често елиминисати осцилацију.
ИИ. Ван-из-фазне осцилације
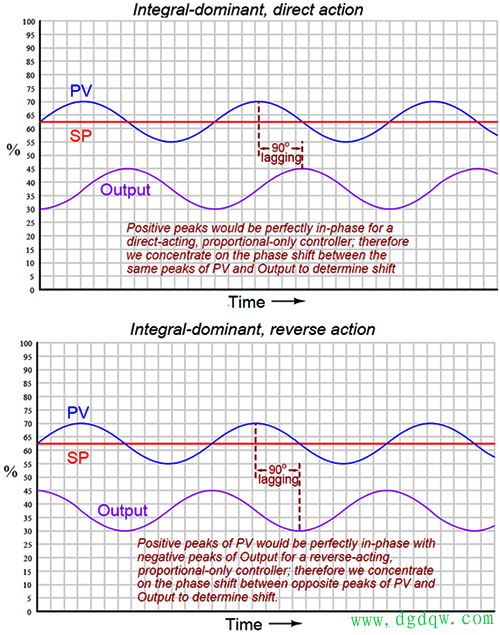
У осцилацији ван{0}}ван{1}}фазе, променљива процеса и излаз ПИД контролера показују пар пикова и падова, са две криве које расту и падају у супротним фазама. Ова врста осциловања је несумњиво узрокована превеликим интегралом
Решење:Покушајте да подесите интегрално време на вредност која одговара периоду осциловања. За само{1}}избалансиране системе, смањење пропорционалног појачања за једну-трећину ће елиминисати-фазне осцилације, мада перформансе затворене-петље могу бити благо смањене. Међутим, за системе интегратора, смањење пропорционалног појачања може да доведе до озбиљнијих, нижих -фреквенција ван{8}}од-фазних осцилација.
ИИИ. Не-глатка осцилација
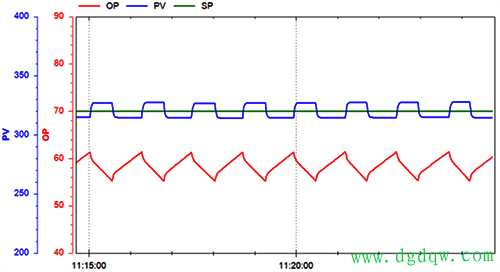
Код не-глатких осцилација, променљива процеса и излаз контролера показују квадратни талас, односно таласаст талас. Ова врста осциловања је често узрокована нелинеарношћу регулационог вентила.
Решење:Решавање не-неглатких осцилација обично захтева подешавање контролног вентила, укључујући подмазивање, отпуштање заптивке, исправљање вретена вентила, подешавање ручних вентила или бајпаса, подешавање параметара позиционера и замену вентила. У таквим случајевима, подешавање ПИД параметара је често узалудно и може довести у сумњу валидност методе подешавања.
ИВ. Закључак и препоруке
Када се бавимо проблемима осциловања у ПИД аутоматским регулационим петљама, прво треба да размотримо смањење пропорционалног појачања, јер је ово пожељан метод за решавање и у-фазним и ван-фазним-осцилацијама. За само{4}}системе за балансирање, ПИ контрола је једноставна, ефикасна, робусна и широко применљива; одличан је избор када врхунске перформансе нису приоритет. За системе за само{6}}уравнотежење где вршне перформансе нису приоритет, ПИ контрола је једноставна, ефикасна, робусна и широко применљива. То је такође разлог зашто се ПИ контрола тако широко користи у индустрији. Крајње перформансе ПИ контролера зависе од доступних информација о моделу контролисаног објекта. Да би даље премашили крајње перформансе затворене{10}}окружења, инжењери често побољшавају архитектуру система-на пример, применом каскадног преноса унапред или чак надоградњом опреме. Академски, истраживачи често усавршавају ПИД алгоритме, компензујући хардверска ограничења бољим алгоритмима. Такви захтеви се ретко сусрећу у стварној производњи; чешће, фокус је на решавању осцилација изазваних неразумним параметрима и недовољним одбијањем сметњи. Широко распрострањена употреба{15}}управљања са једном петљом на терену такође указује да још увек постоји значајан простор за побољшање аутоматизације! Било да се ради о перформансама једне{16}}петље, коришћењу положаја вентила и флексибилности задате вредности или оптимизацији више{17}}координације и ограничења, подешавање ПИД-а је само део посла. Да би се додатно побољшала безбедност и ефикасност, контрола процеса би требало да се више фокусира на ове области.
У контроли процеса, прецизне моделе је тешко добити, а чисто заостајање је уобичајена појава. Ово је можда разлог зашто, упркос сталној појави нових алгоритама, ПИД остаје увек-популаран у контроли процеса. ПИД, када се комбинује са повратним информацијама, је изузетно моћан! Једном када се ово препозна, специфична метода подешавања постаје мање важна; разумевање граница које утичу на перформансе-затворене петље и могућности ПИД-а је далеко важније.