Принцип управљања мотором је срж области моторне технологије, која укључује принцип рада мотора, методе управљања и практичне примене и друге аспекте. Са развојем савремене индустрије, мотор као важан уређај за конверзију и пренос енергије, његова тачност и ефикасност управљања директно утичу на перформансе и ефикасност целог система. Стога,-дубинско разумевање и проучавање принципа моторичке контроле има важан теоријски и практични значај.
Прво, принцип рада мотора
Мотор је уређај који претвара електричну енергију у механичку енергију, а његов принцип рада заснива се на закону електромагнетне индукције и закону електромагнетне силе. Према принципу рада, мотор се може поделити у две категорије: ДЦ мотор и АЦ мотор.
1. принцип рада ДЦ мотора
ДЦ мотор је употреба једносмерног тока струје кроз калем арматуре и интеракцију намотаја магнетног поља, стварајући обртни момент за постизање механичког померања уређаја. Његова главна структура укључује арматуру, магнетне полове, четке и магнетно поље. Када једносмерна струја прође кроз завојницу арматуре, она ствара магнетно поље које реагује између арматуре и магнетног поља, које генерише обртни момент који покреће мотор. Брзина ДЦ мотора се може контролисати подешавањем напона арматуре или струје арматуре.
2. Принцип рада АЦ мотора
АЦ мотор је уређај који користи сталну промену наизменичне струје да генерише ротирајуће магнетно поље, чиме се остварује механичко кретање. Према принципу генерисања ротирајућег магнетног поља, АЦ мотор се може поделити на асинхрони мотор и синхрони мотор два типа. Асинхрони мотори (познати и као индукциони мотори) заснивају се на принципу електромагнетне индукције. Када наизменична струја пролази кроз намотаје статора, ротирајуће магнетно поље се генерише у статору, а ротор интерагује са ротирајућим магнетним пољем због индукционог ефекта, стварајући тако обртни момент за покретање мотора. Синхрони мотор се заснива на брзини мотора и фреквенцији напајања има фиксни пропорционални однос између мотора да ради, његова брзина и фреквенција напајања су стриктно синхронизовани.
Друго, методе контроле мотора
Методе контроле мотора углавном укључују контролу брзине, контролу покретања и контролу кочења. Ове методе контроле и њихови принципи су детаљно описани у наставку.
1. контрола брзине
Контрола брзине је најважнији и најкомплекснији аспект контроле мотора. Постоје различите методе контроле брзине, укључујући контролу брзине поделе напона отпора, контролу брзине конверзије фреквенције и векторску контролу. Контрола брзине поделе напона отпора је метод за смањење брзине мотора променом напона напајања мотора, овај метод је једноставан и лак за имплементацију, али мање ефикасан. Контрола брзине конверзије фреквенције је метода за регулисање брзине мотора променом фреквенције наизменичне струје коју напаја напајање, овај метод може да оствари широк опсег брзине и високу ефикасност. Векторска контрола је напреднија метода управљања, која остварује прецизно подешавање брзине и обртног момента мотора прецизном контролом струје и магнетног поља мотора, и погодна је за прилике са већим захтевима за перформансе мотора.
2. Контрола покретања
Контрола покретања је управљање мотором у процесу из стационарног стања у радно стање. За асинхроне моторе, због његовог стартног момента је мали, па је неопходно користити неке посебне методе да би се остварио несметан старт. Уобичајене методе контроле покретања укључују директно покретање, покретање са смањеним напоном и меко покретање. Иако је директно покретање једноставно, али почетна струја је велика, а утицај на електричну мрежу је велики; стартовање смањеног напона је смањење почетне струје смањењем напона напајања; меко покретање је употреба енергетских електронских уређаја за постизање глатке контроле процеса покретања мотора.
3. Контрола кочења
Управљање кочењем је контрола мотора из радног стања у стационарно стање у процесу. Методе контроле кочница имају различите методе, укључујући енергетско кочење, кочење уназад и повратно{1}} кочење. Кочење потрошње енергије је преко намотаја статора у мотору у једносмерну струју да би се произвео кочиони момент; кочење уназад је променом секвенце фазе напајања мотора да би се произвео супротан смер ротације са обртним моментом мотора да би се постигло кочење; -повратно кочење је коришћење карактеристика мотора које генеришу механичку енергију која ће се претворити у електричну енергију и вратити у мрежу да би се постигло кочење.
Треће, дијаграм управљачког кола мотора
1. шема управљачког кола мотора са перманентним магнетом
Ово је шематски дијаграм управљачког кола мотора са перманентним магнетом. Ово коло се користи за контролу контроле перманентног магнета. Коло користи АЦ триац прекидачке елементе за побољшање комутационих карактеристика јер су мотори са трајним магнетима генератори и стандардне тријачне склопне елементе је тешко правилно комутирати. Мотори са трајним магнетом захтевају пуно{3}}таласно једносмерно исправљање.
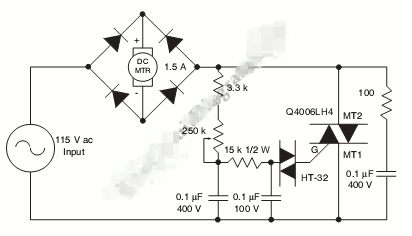
Двосмерни тиристори наизменичне струје су повезани серијски на страни улаза наизменичне струје исправљачког моста. Најкритичнији део инсталирања СЦР-а на ДЦ страни моста је суочавање са одложеним укључивањем-и временом при крају полу{2}}циклуса. Коло обезбеђује-контролу широког опсега тако да се АЦ триак прекидач може брзо активирати или са малом проводљивошћу при ниским моторима. Отпорник наизменичне струје и исправљач имају сличне вредности напона. Сви су засновани на стварном оптерећењу мотора и захтевима напона.
2. 555 ИЦ ПВМ контролна шема мотора са струјним лимитером
Да би се обезбедиле брзе промене брзине мотора и преокретање смера мотора, четири излаза покрећу МОСФЕТ Х{0}}мостове. Н-канални уређаји су енергетски МОСФЕТ доње шине, а П- канал су енергетски МОСФЕТ горње шине. све их покреће ТЦ4469.
Отпорници мале серије помажу у спречавању осцилација капије и успоравају време транзиције уређаја доње шине, што помаже да горњи уређај остане искључен. Отпорнички делиоци и транзистори за померање-нивоа цене{2}} могу се лако и економично додати да би се одржао 15ВДЦ гејт погон горњег-мосфета да би се постигао напон мотора већи од 12ВДЦ.
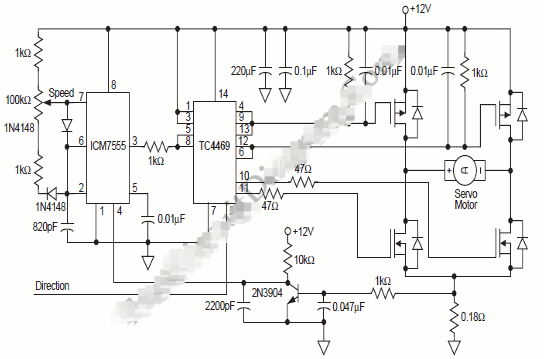
При напону изнад 15ВДЦ, једноставан линеарни регулатор може да их напаја из позитивног напајања мотора јер ИЦМ7555 и ТЦ4469 захтевају занемарљиву струју. Да бисмо заштитили капију од транзијента снаге, можемо користити Зенер диоду. Када је доњи МОСФЕТ у истом краку моста „укључен“, генерише се високи дВ/дТ и кондензатор од капије-до-извора помаже да горњи МОСФЕТ буде „искључен“. Друго решење за ову ситуацију је да се импеданса погона гејта горњег МОСФЕТ-а држи ниском у "ОФФ" стању.
Отпорник за сензор у уземљеном пину Х-моста пружа једноставан метод детекције импулса струје мотора, без обзира да ли се мотор ротира унапред или уназад. Овај сигнал се филтрира и примењује на ИЦМ7555 како би се спречило стварање ПВМ-а када струја мотора премаши дозвољену вредност.
3. шема управљачког кола корачног мотора
Корачни мотори пружају једноставну, ниску{0}}и прецизну контролу положаја. Корачни мотор се може покретати помоћу кола постављеног у близини мотора и контролисати помоћу кола за даљинско управљање преко дугог кабла. Коло је занимљиво по томе што се снага и на мотор и на погонско коло преноси преко две жице које такође преносе управљачке сигнале.
Интегрисано коло ЛМЦ555 ЦМОС тајмера (ИЦ1) генерише импулс од 200 микросекунди корачном мотору и контролише његову брзину. Брзина мотора се може мењати променом фреквенције овог импулса и за ову сврху је обезбеђен Р1 променљиви отпорник. На излазу ИЦ1 (пин 3), негативни тактни импулс покреће капију ФЕТ-а снаге ИРЛ530Н (К1), који се одмах затвара и одспаја управљачку плочу са уземљења. Овај прекид напајања шаље сигнал возачу мотора да искорачи мотор. Смер ротације контролише поларитет напона који се примењује на управљачка кола преко интерконектора Л1 и Л2.
МПСА05 биполарни НПН транзистор К2 и МПСА55 ПНП транзистори К3 и К4 инвертују импулсе са пина 3, повлачећи одвод К1 високо када је К1 искључен. Прекидач С1 поставља свој смер променом поларитета. Дугме С2 покреће и зауставља мотор укључивањем и искључивањем сата.
4. Шема струјног круга управљања ПВМ мотора са радом унапред, уназад и кочницом
Овај управљачки круг ПВМ мотора пружа разне контроле за ДЦ мотор. Можете контролисати ДЦ мотор за кретање унапред, уназад или кочење док се не заустави.
Коло користи МОСФЕТС мост за покретање мотора, контролисаног бројним логичким капијама и малим биполарним транзисторима. Напон мотора може бити 10-20 волти, а струја треба да буде максимално 8 ампера. МОСФЕТ-ови треба да буду опремљени одговарајућим хладњаком. В+ улаз треба да се напаја радним напоном ДЦ мотора (10-20 волти). Иако је МОСФЕТ дизајниран за рад од 100 волти, можете користити највише 20 волти јер се овај напон такође користи за покретање капије, која је обично ограничена на 20 волти. Минимална вредност за овај напон напајања је 10 волти јер се капија неће потпуно отворити ако напон падне испод 10 волти. Можете бирати између неколико типова 10-20 волт ДЦ мотора за ову апликацију.