


Индустријска контрола покрета покрива широк спектар апликација, од вентилатора са инвертером, на фабрички аутоматизацију са софистицираним контролама активирања наизменичног погона, на напредне апликације за аутоматизацију као што су роботика са сложеним серво контролама. Ови системи захтевају откривање и повратне информације многих променљивих, као што су струја мотора или напона, ДЦ аутобуска струја или напон, положај и брзина ротора. Избор променљивих и потребна тачност мерења зависи од захтева за крајњим апликацијама, системске архитектуре, циљне трошкове система или сложености система и других разматрања као што су функције додате вредности. Са моторима који наводно конзумирају 40% светске енергије, међународни прописи су повећали фокус на ефикасност система у индустријским захтевима за покретање, повећавајући важност ових променљивих, посебно струје и напона.
Овај рад се фокусира на текуће и наводно откривање у разним топологијама ланца мотора на основу моторних оцјена енергије, захтеве за перформансама система и крајњих апликација. У овом случају, имплементација ланца мотора контрола варира у зависности од сензора, тренутних захтева за изолацију, аналогно-дигитални претварач (АД-Д-дигитални претварач (АДЦ) Селецтион, системска интеграција и системске власти и преграде.
Распон апликација индустријских погона
Апликације за контролу мотора у распону од једноставних претварача до сложених серво погона, али сви укључују системе мотора са фазама и процесорама који управљају модулаторе у ширину импулса (ПВМ) у различитим нивоима детекције и повратних информација. Поједностављени поглед на асортиман пријава приказан је на слици 1, илуструјући системи који постају све сложенији јер један од лева на десно, из једноставних контролних система, попут пумпи, вентилатора и компресора, на системе који се могу применити без потребе за прецизним повратним информацијама, користећи само једноставне микропроцесоре. Како се сложеност система повећава према вишем крају спектра, сложене контролне системе захтевају прецизне повратне информације и брзе комуникационе интерфејсе. Примјери укључују сензор или сензорски векторски контролу индукције или трајне магнетне моторе, као и индустријске погоне високог снагом, као што су велике пумпе, навијачи и компресори приказани на слици 1. На горњем крају спектра, софистицирани серво уређаји користе се у апликацијама као што су роботика, машине за роботике, машине и машинери. Како системи постају сложенији, сензор и повратне информације променљивих постају важније.
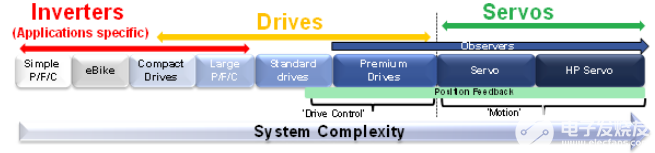
Слика 1. унапријед апликација за индустријску погон.
Дриве архитектура - систем партиције
Постоји много изазова у дизајнирању система за решавање широког спектра примене у индустријској контроли покрета. Сигнални ланац мотора опште намене приказан је на слици 2.
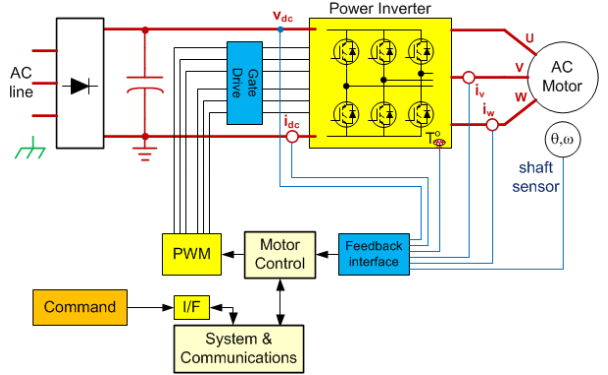
Слика 2. Генерализовани ланац сигнала мотора
Кључно питање је захтеви за изолацију, који често имају значајан утицај на топологију и архитектуру финалног круга. Постоје два кључна фактора који треба узети у обзир: зашто изоловати и где изоловати.
Класификацију потребног изолације утврдиће бивше. Захтеви могу бити исолација високог напона (СЕЛВ) да се заштити од струјног удара о човеку, или функционалне изолације за ниво несметана напона или изолације за интегритет података и потребе ублажавања података. Локација изолације обично се одређује очекиваним перформансама система. Контрола мотора је обично оштар електрично бучно окружење, а дизајни обично сусрећу велике напоне уобичајеног начина од неколико стотина волти, што је могуће да прелазе фреквенције у вишку од 20 кХз, са веома високим прелазним ДВ / ДТ порастом расту. Из тог разлога, уобичајено је изоловати фазу снаге из фазе контроле, како у системима високих перформанси и у системима у којима је велика снага својствено бучна. Да ли дизајн користи једнопроцесор или двоструки приступ приступу такође утиче на локацију изолације. У нижим системима перформанси са нижом потрошњом енергије, изолација је обично на дигиталном комуникацијском интерфејсу, што значи да фазе снаге и контроле имају исти потенцијал. Системи са ниским прекидама имају ниже комуникацијске интерфејсе за пропусност за изолацију. Традиционално, изолирајуће комуникацијске интерфејсе у врхунске системе изазову је због високодневне пропусне ширине и ограничења традиционалне технике изолације, али то се мења уз појаву магнетно изолованих производа и РС -485 производа.
Два кључна елемента у дизајну управљања затвореним петљима високих перформанси су ПВМ модулаторска производња и тренутне феат. Слике 3а и 3Б илуструју где је потребно сигурно изолација, у зависности од тога да ли фаза контроле дели исти потенцијал као и фаза напајања или се позива на земљу. У оба случаја је потребна изолација високог капију управљачког програма и тренутног откривања, али на различитим нивоима изолације - на слици 3а потребно је само функционална изолација ових чворова, док је на слици 3б, физичка сигурност (тј. Тренутна) изолација ових чворова критична.
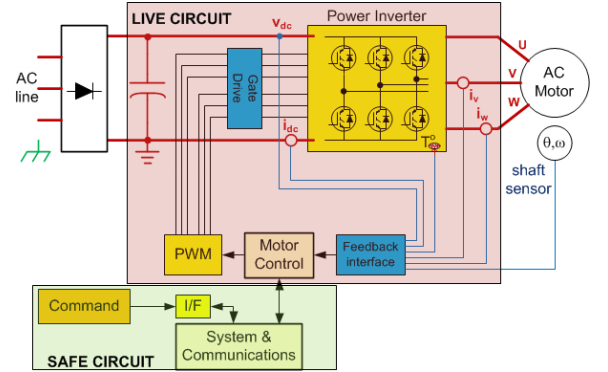
Слика 3а. Контролна фаза са фазом напајања као референца
Технике мерења и топологије за текуће и наводно откривање
Имплементација сигналних ланца за испитивање текућег и напона разликују се у зависности од селекције претварача, тренутних услова изолације, селекције АДЦ-а и интеграције система, као и системске моћи и подлежне власти, како је раније описано раније. Реализовање сигналног кондиционирања за мерења високог верности није лак задатак. На пример, опорављајући мале сигнале или преношење дигиталних сигнала у таквим бучним окружењима је изазован, док изолирајуће аналогне сигнале су још изазовнији. У многим случајевима, изолациони кругови изолације сигнализирају фазни кашњења која могу да ограничавају динамичке перформансе система. Претварање струје у фази је посебно изазовно јер је овај чвор повезан са истим чвором као што је производи капије у центру фазе снаге (претварача модула) и стога има исти захтеви у погледу изолационог напона и пребацивања пролаза. Утврђивање ланца мерења (технологија, клима уређај и АДЦ) који се примењује у систему контроле мотора зависи од три кључна фактора:
Поента или чвор у систему, јер то одређује шта треба мерити.
Ниво снаге мотора и добијени избор сензора - да ли је то намирено изолован или не. Избор сензора има значајан утицај на избор АДЦ-а, укључујући архитектуру претварача, функционалности и аналогне улазне асортиман.
Крајња апликација. Ово може возити потребу за високом резолуцијом, високом тачношћу или брзином у ланцу за препознавање сигнала. На пример, спровођење сензорне контроле над ширем опсегом брзине потребно је више мерења чешће и веће тачности. Крајња примена такође утиче на потребу за функцијом АДЦ-а. На пример, контрола вишеса Акиса може захтевати виши канал АДЦ.
Тренутни и напонски сензори
Најчешћи тренутни сензори који се користе у контроли мотора су отпорници од преливања, ефекат хале (ХЕ) сензори и тренутне трансформаторе (ЦТС). Иако су отпорници од предности не пружају изолацију и губите губитке на већим струјама, они су најнеиленији од свих сензора, имају најнижу цену и погодне су и за АЦ и ДЦ мерења. Смањени ниво сигнала потребни за ограничавање губитака с претом напајањем обично ограничава схунт апликације на 50 а или мање. ЦТ и он сензори пружају урођену изолацију која им омогућава да служе високим тренутним системима, али пошто сензори имају лошу почетну тачност или лошу тачност преко температурних опсега, они су скупљи и резултирају решењем мање тачним од оног што је решење мање тачно од онога што се може постићи прецизно од онога што се може постићи прецизно од онога што се може постићи прецизно од тога.
Мерне локације и топологије мотора
Поред типа сензора, доступно је неколико мерних чворова за моторне тренутне тренутке. Просечна струја аутобуса ДЦ може се користити за потребе контроле, али у напреднијим дисковима, струја мотора се користи као главна променљива повратне информације. Мерење струје за директно фазно место мерење је идеално за системе високих перформанси. Међутим, струје за навијање се могу мерити индиректно користећи шунке у свакој нижој подружницама претварача или појединачном шаном у ДЦ-овом аутобусу. Ове методе имају предност да се прелиминарни сигнали називају заједничким напајањем, али вађење струје намотавања са ДЦ везе захтева синхронизацију узорака на ПВМ прекидачи. Мерења струје усмеравања директне фазе могу се извршити коришћењем било које од горе наведених техника за откривање тренутних, али сигнал отпорности на пресуде мора бити изолован. Појачало високе уобичајене моде може да обезбеди функционалну изолацију, али изолацију заштите људске сигурности мора да обезбеди изолационо појачало или изолациони модулатор.
Слика 4 приказује више описане различите опције за повратне информације. Иако је потребна само једна од ових опција за контролу повратних информација, сигнал струје ДЦ аутобуса може се користити као резервни сигнал за заштиту.
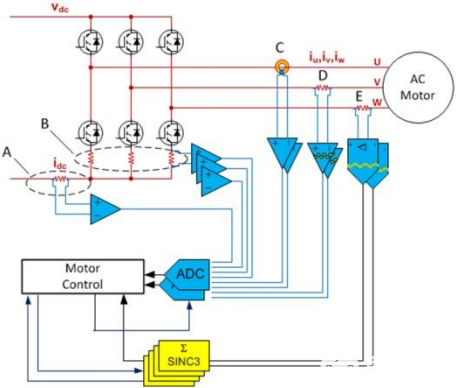
Сл. 4. Изоловани и неополовани повратне информације о мотору
Као што је раније поменуто, системска снага и подјела основа ће одредити потребну класификацију изолације и на тај начин која су опције повратне информације одговарајуће. Вршински перформанси система ће такође утицати на избор сензора или технике мерења. Постоје многе конфигурације које се могу реализовати у опсегу перформанси.
Пример нижих перформанси: фазе снаге и контроле на заједничком потенцијалу, опције детекције А или Б
Коришћење шунка за ногу један је од најекономичнијихтестЦхникуес за мерење струје мотора. У овом примеру, где позорници електране дели исти потезтиАл као фаза контроле, не постоји заједнички режим и излази из опције А или Б се могу директно повезати са сигналним кругом и АДЦ-ом. Ова врста топологије углавном би се пронашла у ниској моћи и ниској перфОрманге систем са АДЦ-ом уграђеним у микропроцесор.
Пример виших перформанси: Контролна фаза повезана на Земљу, сензорску опцију Ц, Д или Е
У овом примеру је потребна изолација људске сигурности. Опције осетљиве Ц, Д и Е су све могуће. Опција Е пружа најквалитетнији тренутни феедбнаизменичнок од све три опције и, бити виши систем перформанси, вероватно је да постојиФПГАили други облик обраде у систему који може да обезбеди дигитални филтер за изоловани сигнал модулатора. Избор АДЦ-а за опцију Ц, изоловани сензор (вероватно затворена петља коју), традиционално би била дискретна да би се постигла веће перформансе него што је то могуће са уграђеним АДЦ понудама до данас. Опција Д је изоловано појачало у овој конфигурацији, Појачало се у ВС.А Цоммон Моде-у, као што је потребна безбедносна изолација. Изолирано појачало ће ограничити перформансе, па је уграђени АДЦ раствор може бити довољно. Ово ће пружити најнижу повратну информативну повратну информацију у поређењу са опцијама Ц или Е, а док се уграђени АДЦ може схватити као "бесплатан" и изоловано појачало "јефтино", "јефтино", "јефтино је потребно додатне компензенте за надокнаду за надокнаду АДЦ улазне цене усавршавања, повећавајући укупни трошкови сигнала.
Постоје многе топологије које се могу користити у дизајну управљања мотором да осете струју мотора са многим фактичкимрсразмотрити као што су трошкови, ниво снаге и нивоа перформанси. Кључни циљ већине дизајнера система је побољшање повратних информација о тренутном смислу како би се побољшала ефикасност у оквиру својих циљева. За веће крајње апликације, актуелна повратна информација је пресудна за друге мере перформанси система као што су динамичан одговор, акустична бука или обртни момент, а не само ефикасност. Очигледно је да постоји континуитет перформанси који трче од ниског до високог АЦ-аросс Различите топологијеаиЗамах и ово је грубо пресликано на слици 5 илуструју и нижу снагу и веће опције напајања.
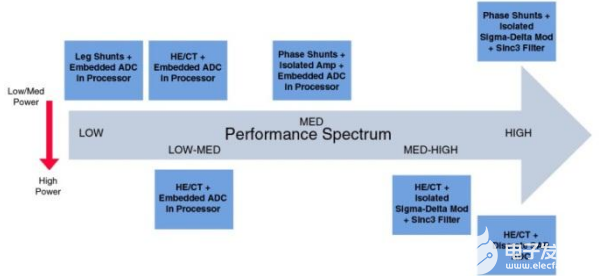
Слика 5. Тренутни опсег перформанси за откривање топологије
Циљеви, потребе и резултирајуће трендове за дизајнере система за управљање мотора: мигрирајући од сензора у отпорнике од схунт-а
Отпорници од схант-а спојени за изоловане модулаторе Сигма-Делта пружају најквалитетније тренутне повратне информације у којима је тренутни ниво довољно низак за употребу схант-а. Постоји значајан тренд међу дизајнерима система да се се сензори пресели у отпорнике од схант-а, а други тренд прелазак на изоловани модулаторски приступ, а не изолирани приступ појачала. Замена само сензора смањује рачуне материјала (БОМ) и трошкове уметања ПЦБ-а и побољшава тачност сензора. Отпорници од преливања нису осетљиви на магнетна поља или механичке вибрације. Често, дизајнери система које замјењују он сензори са отпорницима од схунт могу да изабере изолационо појачало и наставе да користе АДЦ претходно коришћени у дизајну сензора за оснивање варијације у ланац сигнала. Међутим, како је раније поменуто, перформансе изолационог појачала биће ограничено без обзира на АДЦ перформансе.
Даљњи замена појачала изолације и АДЦ са изолованим СИГМА-ДЕЛТА модулатором ће уклонити уска грла и увелико побољшати дизајн, обично га променити од 12-} битне повратне информације. 12-. Аналогни кругови за заштиту од прекомерне заштите (ОЦП) такође се могу елиминисати, јер се и дигитални филтери потребни за обраду излаза Сигма-Делта модулатора такође могу да се конфигурирају како би омогућили брзе ОЦП петље. Стога свака анализа БОМ-а треба да укључује не само изолационе појачале, сирове АДЦ-ове, а сигналне уређаје између њих, али и ОЦП уређаја који се могу елиминирати. АД7401А Изолирани Σ-Δ модулатор заснован је на АДИ ЦОУПЛЕР-у (± 320 мВ пуна опсега од ± 320 мВ (± 320 мВ. Мерења. Аналогни улази континуирано узорковани аналогним модулатором и улазне информације су садржане у дигиталном излазном току на густини до 20 МХз брзине података. Сирове информације могу се реконструисати одговарајућим дигиталним филтером, обично СИНЦ.®3 за прецизне тренутне мерења. Будући да се перформансе конверзије могу трговати од пропусне ширине или филтер банке одлагања, груди, бржи филтери могу да обезбеде брзе ОЦП-ове на редоследу 2 μС, идеално за ИГБТ заштиту.
Потребна је смањење величине отпорника
Из стране мерне стране сигнала постоје неки кључни изазови у избору отпорника од схунт, јер постоји компромисија између осетљивости и потрошње енергије. Веће вредности отпорника ће осигурати да се користи цео спектар модулатора Сигма-Делта или што је могуће више аналогног улазног опсега, тако да максимизира динамички распон. Међутим, веће вредности отпорности такође ће резултирати падом напона и смањеном ефикасношћу због губитка И2 отпорника И2. Постизање нелинеарности кроз ефекте само-грејања такође може бити изазов када користите веће отпорнике. Као резултат тога, системски дизајнери суочени су са компромисима, што је додатно погоршање заједничким потребама за одабир величина претреса који могу да служе многим моделима и моторима на различитим нивоима струје. Одржавање динамичког распона такође је изазов у лице вршних струја које могу бити неколико пута вишеструко оцењено струја мотора и потребу да поуздано поуздано ухвате обоје. Способност контроле вршне струје када је систем укључен варира дизајном, од чврстог контролисаног (нпр. 30% изнад номиналних) до чак 10 пута номиналних. Врхунске струје су такође изазване варијацијама убрзања и оптерећења или обртни момент. Међутим, у дизајну погона, врховне струје у систему су обично четири пута више од номиналне струје.
Суочени са овим изазовима, системски дизајнери траже супериорне Сигма-делта модулаторе са шири динамички распон или побољшани однос сигнал-буке и изобличења (Синад). До данас су изоловани производи модулатора σ-Δ понудили су загарантоване перформансе са 16- резолуцијом и до 12 ефективних битова (ЕНОБ).
Синад=(6.02 Н {3}}. 76) ДБ где је н=еноб
Помичим отпорницима на схант у управљачким програмима са ниским напајањем, произвођачи моторних управљачких програма такође желе да повећају струју своје возаче, топологију која се може користити за перформансе и трошкове. То се може постићи само коришћењем много мањих отпорника од претила, што захтева појаву модулаторних језгара виших перформанси да се реши смањена амплитуда сигнала.
Дизајнери система, посебно серво дизајнери, такође непрестано желе да побољшају системски одговор смањењем аналогних времена претворбе за претворбу или смањењем групног кашњења путем дигиталних филтера повезаних са изолираним системима на изолираним системима и отпорнима од стране Групе-Делта. Као што је раније поменуто, перформанси конверзије могу се трговати од кашњења пропусности или одлагања групи. Грубњак, бржи филтри могу пружити бржи одговор, али на штету перформанси. Дизајнер система анализира утицај дужине филтра или брзину екстракције, а затим врши компромисе на основу потреба његове коначне пријаве. Повећање стопе сата модулатора би помогао, али многи дизајнери већ раде на максималном стопи са тактом од 20 МХз прихватљивим за АД7401А. Једно од недостатака повећања стопе сата потенцијал је за зрачење и ефекте уплитања (ЕМИ). Модулатор виших перформанси на истој стопи сата побољшаће Групно одлагање насупрот компромисима перформанси, што је резултирало краћим временима реакције, а минимализује утицај на перформансе.