


Када се возите у лифту, дефинитивно желите да потакнете један спрат на још један глатко и сигурно. У погледу лифта, софистицирана контрола покрета омогућава да се лифт заустави на одређеном положају и несметано успори не док не буде потпуно заустављање. Недостатак софистициране контроле покрета може проузроковати да се лифт греше у неку престану између подова, који могу учинити да се јахач лифта може осећати вртоглави и несигурно или несигурно.
Роботи, машине за рачунарске нумеричке контроле (ЦНЦ) и опрема за фабрику за аутоматизацију Све је потребно прецизно управљање позицијама путем серво дискова и у многим случајевима, прецизну контролу брзине у правилно производња производа и одржавање протока и одржава тотак рада.
Многи аспекти индустријских погона важни су у постизању прецизне контроле покрета, које укључује три основна подсистема у дизајну у реалном времену, наиме осетљиве, прераде и вожњу. Овај рад ће разговарати о примерима технологија које подржавају сваки подсистем.
Осјетљиво
Прецизна контрола покрета не може се реализовати без прецизног положаја и осећаја брзине. Сенсинг може да укључује угаони положај мотора и осетљивости на брзину или транспортне траке линеарне позиције и смањење брзине брзине. Дизајнери често користе инкременталне оптичке кодере са стотинама до хиљаду прореза по револуцији да се осећају положај и брзину. Ови кодери су обично повезани на микроконтролере (МЦУ) путем квадрат-кодираних импулса (КЕП) и стога захтевају могућност интерфејса КЕП-а.
Апсолутни кодери, насупрот томе, знатно су тачнији, обично имају више слотова по револуцији и прецизно се монтирају да би се добило апсолутно угаони положај. Осетљена позиција се претвара у дигиталну заступљеност и кодира се према стандардном протоколу. Примери таквих протокола су Т-Формат Т-Формат и ИЦ-Хаус ГмбХ Би-усмерена серијска синхронизација (Бисс) Ц. Раније ће вам требати и поље програмабилна капија у капији (ФПГА) да би интерфејса са таквим енкодером, али све више и више МЦУС-а сада има ову могућност (као што је приказано на слици 1 испод). Пошто се протоколи Т-Формат и Бисс Ц често разликују од оних који подржавају популарне комуникационе портове или сучеља, као што су серијско периферно сучеље (СПИ), универзални асинхрони пренос пријемника (УАРТ) или мрежна мрежа за контролу (могу), које су уобичајене на већини МЦУ-а често захтевају прилагођене логичке блокове или власничке прераде.
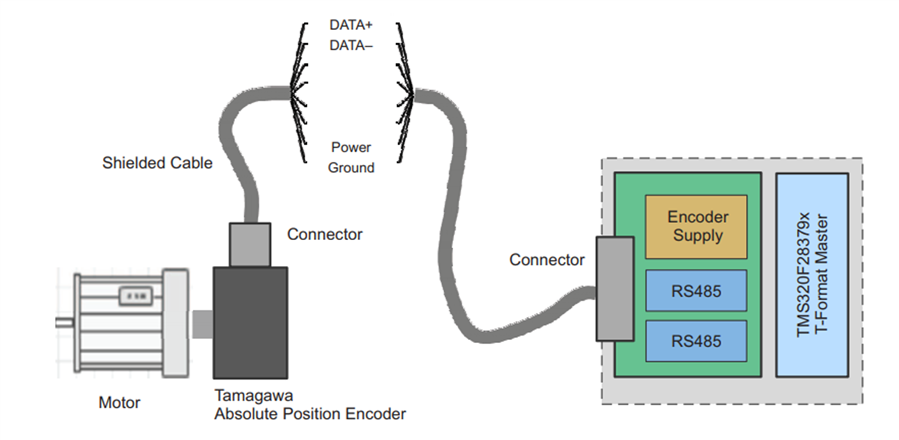
Апсолутни кодре такође се могу заснивати на електромагнетним или резолуцијским круговима, који захтевају прецизно мерење синусоидних електричних сигнала. Стога су важне и прецизне оперативне појачале и референце напона. Контрола мотора и покрета Увек захтева прецизно детекцију струје и напона, посебно када се користи сензорна контрола. Уобичајена решења су инлине и претварач мостова детекција са ниским бочним путем користећи изоловане / необиљене појачале и управљачке програме са интегрисаним детекцијом тренутног ниског спомена.
Прерада
Извођење профила управљања покретима и алгоритма у прецизним системима управљања покретама захтева МЦУ са високом рачунарском снагом, која су обично 32- битна дужина речи са родом 64- битном подршком за подстицање мотора да би пружила потребну прецизност и тачност. Многи МЦУ имају хардверске педале гасове док се алгоритми увелике ослањају на тригонометријску, логаритамску и експоненцијалну математику.
С обзиром на број оси покрета под контролом или број контролних петље, дизајнери често користе архитектуру више централног процеса (ЦПУ) или паралелне папучице налик на ЦПУ-у. Вишеструки ЦПУ такође се може размотрити за додатне задатке надзора и комуникације.
Као апликација за контролу у реалном времену, укупна латенција целог сигналног ланца (тј. Вријеме од збирке струје, напона, положаја и мерења брзине у ажурирању контролних резултата) има директан утицај на контролне перформансе, а самим тим и на тачности. Неки МЦУ имају анализу аналогних компаратора на Цхип-у који могу директно створити контролне радње, значајно смањење латенције и оптерећења ЦПУ-а. Такође су важни одговор за брзо прекид и уштеда и опоравак поља.
Велика снага за прераду није довољна. МЦУС за контролу покрета такође мора имати и периферне уређаје опште намене као што су 12- и 16- битни аналогни-дигитални претварачи, КЕП интерфејси, ивице ивице високог резолуције и пулсима и пулсним модулацијама (ПВМ). Потребна је и способност примене прилагођене логике и временског времена.
Да би помогли дизајнерима да се убрзају и покрену и прилагоде своје дизајне брже, добављаче МЦУ-а и мотора нуде алгоритме мотора и покрета, укључујући језгрене алгоритме као што су сензорни посматрачи и библиотеке софтвера, као и потпуни контролни кодекс ГУИ конфигурација.

МЦУС за индустријске погоне
Возачи
Уређаји и управљачки уређаји дужни су да пруже жељену контролну акцију, обично у облику ПВМ-а, где дужни циклус представља радњу. Важна је прецизна контрола ПВМ импулса, што значи да возач мора да обезбеди потребну интензитет погона са најмањим могућим одступањем времена; Уређај за напајање мора укључивати и искључити тачно на предвиђено време. Такви возачи су данас лако доступни, са додатним функцијама као што су пренапонски и термичка заштита. Нови широки појасни уређаји обезбеђују брзо и прецизно укључивање и искључивање времена. Брзе брзине пребацивања и ниски губици широких опсега такође омогућавају брзе контролне петље за побољшану стабилност и перформансе.
Поред тачности, многе апликације захтевају дизајне мотора који су довољно компактни да користе управљачке програме са интегрисаним тренутним модулима за напајање и напајање.
Закључак
Прецизна контрола покрета је критична за индустријске погоне. Техничка решења се баве сва три подсистеме у основи дизајна контроле у реалном времену, осјећаја, прераде и активирања и дизајнирана су тако да омогуће прецизну контролу покрета.