


Индустријски роботи се широко користе у индустријској производњи, производњи аутомобила, електричних уређаја, хране итд., могу да замене поновљене манипулације типа-, ослањају се на сопствену снагу и контролне могућности за постизање различитих функција машине. Може да издржи људску команду, али иу складу са унапред-програмираним радом програма. Данас говоримо о основним главним компонентама индустријских робота.
1. Главно тело
Главно тело машине које је основа и имплементација механизма, укључујући руку, руку, зглоб и шаку, састав механичког система вишеструких степени слободе. Неки роботи имају други механизам за ходање. Индустријски роботи имају 6 или више степени слободе Зглоб обично има 1 до 3 степена слободе кретања.
2.Погонски систем
Погонски систем индустријских робота је подељен у три категорије: хидраулички, пнеуматски и електрични према извору енергије. По потреби се могу комбиновати и ова три примера и композитни погонски систем. Или преко синхроног каиша, система точкова, зупчаника и другог механизма механичког преноса за индиректну вожњу. Погонски систем има погонску јединицу и механизам преноса, који се користе за спровођење одговарајуће акције, ова три типа основног погонског система имају своје карактеристике, сада је главни систем електрични погонски систем. Као резултат мале инерције, великог обртног момента АЦ и ДЦ серво мотори и њихов пратећи серво погон (прекидач фреквенције, ДЦ модулатор ширине импулса) су опште прихваћени. Овај тип система не захтева конверзију енергије, једноставан за коришћење, осетљиву контролу. Већина мотора треба да се инсталира иза финог преносног механизма: редуктора. Зуби претварача брзине помоћу зупчаника, број контра-ротација мотора ће се успорити на жељени број контра-ротација, а да би се добио већи уређај за обртни момент, чиме се смањује брзина, додаје се обртни момент, када је оптерећење велико, серво мотор за повећање снаге није исплатив- да би се смањила брзина у оквиру одговарајуће брзине побољшати излаз обртни момент. Серво мотор у раду на ниским-радовима је склон топлоти и ниским{12}}вибрацијама, дуго радно време и рад који се понавља не доприносе да се обезбеди тачност и поуздан рад. Постојање финог мотора са зупчаником омогућава серво мотору да ради одговарајућом брзином, јачајући крутост тела машине док даје већи обртни момент. Данас постоје два типа маинстреам мењача: хармонични мењачи и РВ мењачи.
3.Контролни систем
Контролни систем робота је мозак робота и главни је елемент који одређује корисност и функцију робота. Систем управљања је у складу са улазним програмом на погонски систем и имплементацијом механизма за опоравак командног сигнала и управљања. Основни задатак технологије управљања индустријским роботима је да контролише опсег активности, држање и путању индустријских робота у радном простору, време деловања и тако даље. Карактерише га једноставно програмирање, управљање софтверским менијем, пријатељски интерфејс за интеракцију са људима-рачунаром, упити за манипулацију на мрежи и једноставност коришћења. Контролни систем је центар робота, стране компаније које се баве нашим експериментима су затворене. Последњих година, са развојем технологије микроелектронике, функција микро диспозера је све већа и већа, док је цена све јефтинија и јефтинија, а сада се на тржишту појавило 1-2 долара 32-битног микро диспозера.
Исплативи{0}}микропроцесори за контролере робота доносе нове развојне могућности, тако да је могућ развој-јефтинских,-функционалних роботских контролера. Да би систем имао довољан рачунарски и складишни капацитет, контролер робота сада прихвата јачу АРМ серију, ДСП серију, ПОВЕРПЦ серију, Интел серију и друге саставе чипова. Због постојеће-функционалне функције и функције чипа опште намене не могу у потпуности да задовоље захтеве неких роботских система у погледу цене, функционалности, интеграције и интерфејса, што је изродило роботски систем на захтев за СоЦ (Системон Цхип) вештинама, специфични диспозер и потребан интерфејс интегрисани заједно, могу да поједноставе дизајн кола, мале величине система и периферије система. ниска-цена. На пример, Ацтел интегрише НЕОС или АРМ7 диспосер језгра у своје ФПГА производе како би формирао комплетан СоЦ систем. Што се тиче роботских контролера, његово истраживање се углавном приближава у Сједињеним Државама и Јапану, а постоје и зрели готови производи, као што су америчка компанија ДЕЛТАТАУ, јапанска Пенгли Цо. Њихови контролери покрета су засновани на ДСП технологији као језгру, користећи отворену структуру засновану на ПЦ{13}}у.
4.Сенсинг Систем
То је састав интерног сензорског модула и екстерног сензорског модула за добијање значајних информација о унутрашњем и спољашњем стању животне средине. Унутрашњи сензори: Сензори који се користе за откривање стања самог робота (нпр. угао између руку), углавном сензори који детектују положај и угао. Конкретно, постоје: сензори положаја, сензори положаја, сензори угла и тако даље. Екстерни сензори: Сензори који се користе за откривање окружења у којем се робот налази (нпр. откривање објеката, удаљеност од објекта) и стања (нпр. детектовање да ли захваћени предмет клизи). Конкретно, ту су сензори удаљености, сензори вида, сензори силе итд. Употреба интелигентних сензорних система побољшава мобилност робота, практичност и стандарде интелигенције, систем људске перцепције према информацијама о спољном свету је роботска спретност, међутим, за неке лиценциране информације, сензори су ефикаснији од људског система.
5. Крај-ефектор
Крајњи{0}}ефектор је компонента причвршћена за последњи зглоб робота. Обично се користи за хватање предмета, повезивање са другим механизмима и обављање жељеног задатка. Произвођачи робота углавном не дизајнирају нити продају крајње{3}}ефекторе, у већини случајева обезбеђују само једноставну хватаљку. Обично је крајњи-ефектор монтиран на прирубници 6-осе робота за обављање задатака у датом окружењу, као што су заваривање, фарбање, лепљење и утовар и истовар делова само су неки од задатака које робот треба да обави.
Преглед серво мотора
Серво погони, такође познати као „серво контролери“ и „серво појачала“, су контролери који се користе за управљање серво моторима, слично улози инвертера у обичним моторима на наизменичну струју, и део су серво система. Генерално, серво мотор се контролише на три начина: положај, брзина и обртни момент да би се остварило високо{1}}прецизно позиционирање погонског система.
И. Класификација серво мотора
Подељени у две категорије ДЦ и АЦ серво мотора, АЦ серво мотори су подељени на асинхроне серво моторе и синхроне серво моторе, тренутни систем наизменичне струје постепено замењује ДЦ систем. У поређењу са ДЦ системом, АЦ серво мотор има предности високе поузданости, добре дисипације топлоте, мале инерције и може да ради под високим притиском. Пошто нема четкица и зупчаника за управљање, АЦ серво систем такође постаје серво систем без четкица, а мотори који се користе у њему су асинхрони мотори кавезног-типа и синхрони мотори са трајним магнетима са структуром без четкица. (1) ДЦ серво мотор је подељен на мотор са четкицом и мотор без четкица ① мотор са четкицом ниска цена, једноставна структура, почетни обртни момент, широк опсег брзине, лака контрола, одржавање, али је одржавање згодно (промена угљених четкица), електромагнетне сметње, коришћење еколошких захтева, обично се користи за опште индустријске и цивилне прилике осетљиве на трошкове{5}}; ② мотор без четкица мала величина и мала тежина, велики одзив на снагу брзине велике инерције је мали, обртни момент и стабилна глатка ротација, сложена контрола, интелигентна, флексибилна електронска промена фазе, може бити промена фазе квадратног таласа или синусног таласа,-мотор без одржавања, енергетски ефикасан, мали електромагнетни пораст и дуготрајно зрачење, погодно за ниско температурно окружење.
ИИ. Карактеристике различитих типова серво мотора
1) Предности и недостаци ДЦ серво мотора Предности: прецизна контрола брзине, веома тешке карактеристике обртног момента-брзине, једноставан принцип управљања, једноставан за коришћење, јефтин. Недостаци: комутација четкица, ограничење брзине, додатни отпор, стварање честица хабања (није погодно за окружења без прашине-и експлозивна) 2) Предности и недостаци серво мотора наизменичне струје Предности: добре карактеристике контроле брзине, глатка контрола у целој зони брзине, скоро да нема осцилација, висока контрола брзине од 90%, висока контрола ниске брзине генерисања топлоте (у зависности од тачности енкодер), унутар назначеног радног подручја, може да постигне константан обртни момент, ниску инерцију, ниску буку, без трошења четкица, без одржавања-(погодно за окружења без прашине-и експлозивне).
Недостаци:сложенија контрола, параметри погона морају да се подесе на-ПИД параметрима локације да би се утврдила потреба за више прикључних водова. Тренутно главни серво погони користе дигитални процесор сигнала (ДСП) као контролно језгро, могу постићи сложеније алгоритме управљања, дигиталне, умрежене и интелигентне. Уређаји за напајање се генерално користе за интелигентни енергетски модул (ИПМ) као дизајн језгра погонског кола, ИПМ интерног интегрисаног погонског кола, у исто време са пре-напоном, преко-струјом, прегревањем, под-напоном и другим круговима за откривање кварова и заштиту, у главном колу се такође додаје у кола за меко покретање{{7} како би се смањио утицај {7} од погона. Погонска јединица прво кроз тро-коло пуне фазе-мосног исправљача да би се исправило улазно трофазно-фазно напајање или напајање, да би се добила одговарајућа једносмерна струја. После исправљеног трофазног или комуналног напајања, затим преко трофазног синусоидног ПВМ инвертера фреквенције напона за погон трофазног синхроног серво мотора са перманентним магнетом на наизменичну струју{15}. За цео процес погонске јединице може се једноставно рећи да је процес АЦ-ДЦ-АЦ. Главно тополошко коло исправљачке јединице (АЦ-ДЦ) је тро-пуна фаза-мосног неконтролисаног исправљачког кола.
ИИИ. Шема ожичења серво система
1. Ожичење погона
Серво погон углавном има напајање контролне петље, напајање главне контролне петље, напајање серво излаза, улаз контролера ЦН1, интерфејс енкодера ЦН2, повезивање ЦН3. Напајање контролне петље је једно-фазно напајање наизменичном струјом, улазно напајање може бити једно-фазно, тро-фазно, али мора бити 220в, што значи да када је тро-фазни улаз, наше трофазно напајање мора да иде кроз трансформатор без конектора, да би погон могао да доведе до напајања трансформатора. Једнофазни{10}}директни погон, једнофазни{11}}прикључак мора бити повезан на Р, С терминале. Излаз серво мотора У, В, В запамтите да се никада не повезујте са главним струјним кругом, може да изгори погон. ЦН1 порт се углавном користи за повезивање контролера рачунара домаћина, обезбеђујући улаз, излаз, трофазни излаз кодера АБЗ-, аналогни излаз разних сигнала за праћење.
2. ожичење енкодера
Са горње слике можемо видети девет терминала којих користимо само пет, заштићену жицу, две жице за напајање, два серијска комуникациона сигнала (+-), што је скоро исто као и наше нормално ожичење кодера.
3. Комуникациони порт
Диск је повезан са рачунарским ПЛЦ-ом, ХМИ и другим горњим рачунаром преко ЦН3 порта, а МОДБУС комуникација се користи за управљање драјвом, а РС232 и РС485 се могу користити за комуникацију.
ИВ. Тржиште серво погона
Захтеви за роботе за моторе са зглобним погоном су веома строги, АЦ серво мотори се широко користе у индустријским роботима. Тренутно, домаће високо{1}}тржиште углавном заузимају позната страна предузећа, углавном из Јапана и Европе и Сједињених Држава, и постоји много простора за домаћу супституцију у будућности. Тренутно, страни брендови заузимају скоро 80% тржишног удела на кинеском АЦ серво тржишту, углавном из Јапана и Европе и Сједињених Држава. Међу њима, јапански производи са око 50% тржишног удела предводе његови познати брендови, укључујући Панасониц, Митсубисхи Елецтриц, Иаскава, Санио, Фуји, итд., а његове производе карактерише технологија и ниво перформанси је више у складу са потребама кинеских корисника, са добрим трошковно-ефикасним и високом поузданошћу за добијање стабилног и средњег тржишта на{ЕМ8} малом тржишту посебно, има а монопол на предност. Прецизни редуктор Недавно прочитао вест: роботска индустрија да сломи проблем "врата", осећај је прилично дубок. Са повећањем трошкова рада, индустријски роботи који замењују људе постали су тренд. Индустријски роботи као камен темељац интелигентне производње, али основне компоненте ограничавају развој кинеске роботске индустрије, према релевантним истраживањима показују да тренутни домаћи робот смањује уобичајену зависност од увоза. Индустрија роботике у Кини да би постала клима, мора бити одлучна да реши проблем основних компоненти.
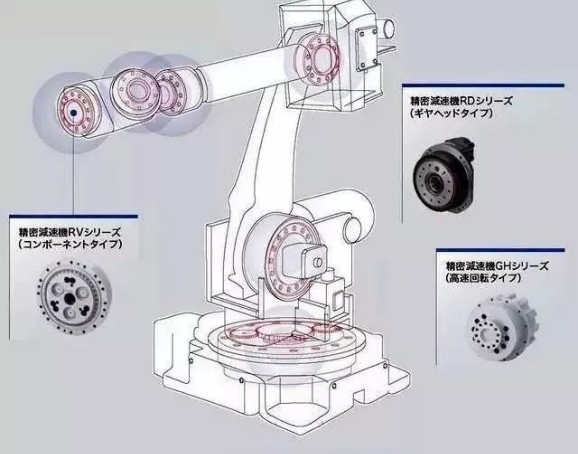
Следеће је увод у основне прецизне компоненте индустријских робота: редуктор брзине, у поређењу са редуктором брзине опште{0}}опште намене, редуктор брзине за роботе захтева кратак преносни ланац, малу величину, велику снагу, малу тежину и лак за контролу итд. Индустрија редуктора, морамо поменути два гиганта у индустрији су Набтесцо (Теијин, такође познат као Набтесцо) и Хамоница Дриве (Хамоница), општепознати у индустрији (РВ редуктор и хармонички редуктор). Скоро су монополизовали свет роботских мењача. Ова два типа мењача су тачности обраде на нивоу микрона{4}}, само овај у фази масовне производње високе поузданости је веома тежак, да не помињемо хиљаде обртаја велике-брзине, али и дуг животни век. Тренутно на тржишту велики број апликација у индустријским роботима на редукторима брзине постоје две главне категорије: РВ редуктор брзине и хармонијски редуктор брзине.
РВ редуктор:је мање диференцијално ангажовање, али у поређењу са хармонијским редуктором, РВ редуктор се обично користи са циклоидним точком, РВ редуктор се састоји од циклоидног точка и планетарног носача. У поређењу са хармонијским редуктором, кључ за РВ редуктор је процес обраде и процес монтаже. РВ редуктор има већу снагу замора, крутост и животни век, за разлику од хармонијског погона како се употреба времена повећава, тачност кретања ће бити значајно смањена, недостатак његове велике тежине, спољне димензије су веће. РВ редуктор се користи у обртном моменту ногу робота лумбалног и лакатног три зглоба, оптерећени индустријски роботи, једна, две, три осовине користе се РВ редуктор. Чешће се користи у роботици, хармонични пренос има много већу снагу замора, крутост и животни век, а диференцијална тачност је стабилна, за разлику од хармонског преноса, јер ће се коришћењем времена значајно смањити раст тачности кретања, тако да многе земље у свету високе прецизности робота покрећу више РВ редуктора, стога, РВ редуктор у напредном тренду развоја штетног погона постепено замењује.
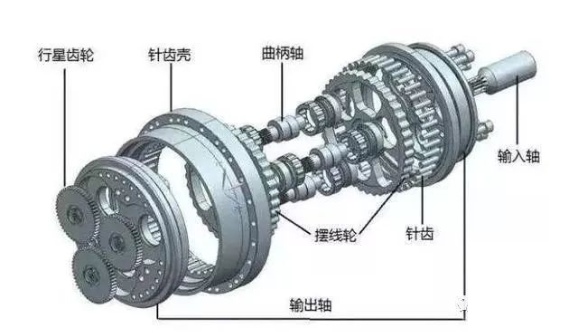 РВ Редуцер Екплодед Виев
Хармонични редуктор: користи се и мање диференцијалне мреже, хармоник у некој врсти кључног зупчаника је флексибилан, потребна му је поновљена деформација велике брзине, тако да је крхкија, носивост и животни век су ограничени. Хармонични редуктор је врста уређаја за хармонијски пренос, уређај за хармонијски пренос укључујући хармонијску педалу за гас и хармонијски редуктор. Хармонични редуктор углавном укључује: крути точак, флексибилни точак и радијалну деформацију генератора таласа три компоненте. То је употреба флексибилних зупчаника за производњу контролисаног таласа еластичне деформације, узроковане релативним неусклађеношћу између зубаца крутог точка и флексибилног точка за пренос снаге и кретања. Овакав пренос има суштинску разлику са општим зупчастим преносом, а посебан је у теорији мреже, прорачуну сакупљања и пројектовању структуре. Хармонични редуктор зупчаника има предности високе прецизности, велике носивости итд. У поређењу са обичним редуктором зупчаника, његова запремина и тежина су смањени за најмање 1/3 због употребе 50% мање материјала, тако да се хармонични редуктор зупчаника углавном користи за мале роботе, који се одликују малом запремином, малом тежином, великим капацитетом преноса оптерећења и високим капацитетом преноса оптерећења. велики. Обично се користи за индустријске роботе са малим оптерећењем или велике роботе са неколико оса на крају.
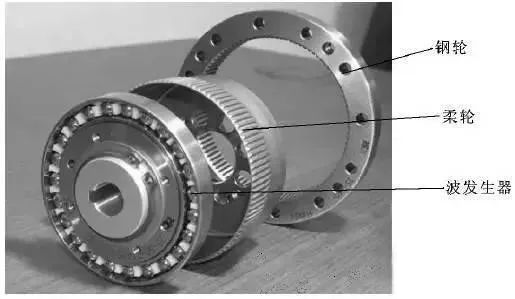 Хармониц Редуцер Екплодед Виев
Јапански Набтесцо из раних 1980-их предложио је дизајн РВ-типа за истраживање РВ мењача из 1986. да би постигао значајан напредак, провео 6-7 година; и први који је дошао до резултата домаћег Нантонг Зхенканг и Хенгфенгтаи провео је време 6-8 година. Да ли то значи да кинеска локална предузећа имају мале шансе! Срећом, кинеска предузећа су радила неколико година и коначно су направила неке помаке. Домаћи углавном Нантонг Зхенканг, Кинцхуан алатне машине, Вухан есенција, Зхејианг Хенгфенгтаи и Зхејианг Схуангхуан погон да обезбеди. Речено је да је производња Нантонг Зхенканг премашила 10.000 јединица, отворена је линија за производњу алатних машина Кинцхуан, производња постепено расте. Алатне машине Кинцхуан је национални пројекат замене увоза, алатни алат Кинцхуан 90.000 комплета индустријских робота заједничких редуктора, пројекат трансформације технологије, индустријски роботи заједнички редуктор производне линије два комбинована инвестиција од 314 милиона јуана. Контролни систем Контролни систем робота је мозак робота, који је главни елемент за одређивање функције и функције робота. Управљачки систем је у складу са улазним програмом на погонски систем и имплементира механизам за опоравак командног сигнала и управљања. Следећи чланак углавном представља систем контроле робота.

1, роботов контролни систем "контрола" је сврха контролисаног објекта ће бити у складу са жељеним начином да произведе понашање. Основни услов „контроле“ је разумевање карактеристика контролисаног објекта. "Супстанца" је контрола излазног обртног момента актуатора.
2, основни принцип рада робота Принцип рада је репродукција демонстрационе наставе; демонстрациона настава, позната и као вођена демонстрациона настава, оба робота вештачког водича, корак по корак у складу са стварним захтевом за радним процесом једном, робот у процесу вођења аутоматски памти демонстрациону наставу положаја сваке акције, положаја, параметара процеса, параметара покрета, итд., и аутоматски генерише континуирано извршавање програма. Након завршетка наставе, потребно је само да дате роботу команду за покретање, робот ће аутоматски пратити радње које се подучавају да би завршио све процесе;
3, класификација управљања роботом 1) у складу са присуством или одсуством повратне информације подељена је на: отворену-управљање петљом, затворену-управљање петљом, отворену-прецизну контролу услова: тачно познавати модел контролисаног објекта, а овај модел остаје непромењен у процесу управљања. (2) Према жељеној количини контрола се дели на: контролу силе, контролу положаја, хибридну контролу. Контрола положаја је подељена на: једно-контролу положаја једног зглоба (повратна информација о положају, повратна информација о брзини положаја, повратна информација о убрзању брзине положаја), више-контрола положаја више-контрола положаја зглоба је подељена на контролу покрета декомпозиције, централизована контрола силе је подељена на: директну контролу силе, контролу импедансе, контролу силе{{11} Интелигентна контрола 3, метода прилагођавања 3) контрола, оптимална контрола, контрола неуронске мреже, контрола фуззи неуронске мреже, експертска контрола 4. Конфигурација и структура хардвера система управљања. Електрични хардвер. Архитектура софтвера Пошто процес контроле робота укључује велики број координатних трансформација и операција интерполације, као и контролу у реалном времену{16}}нижег нивоа{17}. Стога, тренутни тржишни систем контроле робота у структури већине хијерархијске структуре микро-компјутерског управљачког система, обично користи два-рачунарски серво контролни систем.
(1) Специфичан процес:Након што главни контролни рачунар прими упутства за рад које је унело особље, он прво анализира и тумачи упутства како би одредио параметре покрета руке. Затим изводи операције кинематике, динамике и интерполације и на крају изводи координиране параметре кретања сваког зглоба робота. Ови параметри се излазе на степен серво управљања преко комуникационе линије као дати сигнал за серво управљачки систем сваког зглоба. Серво актуатори на зглобовима Д/А конвертују овај сигнал и покрећу зглобове да би произвели координисано кретање. Сензори шаљу излазне сигнале покрета из сваког зглоба назад до рачунара степена серво контроле да би формирали локалну затворену-управу како би се постигла прецизна контрола кретања робота у простору.
(2) Контрола кретања заснована на ПЛЦ-Две врсте контроле:① коришћење излазних портова ПЛЦ-а за коришћење импулсних команди за генерисање импулса за покретање мотора, и истовремено коришћење -У/И-а опште намене или бројања делова за постизање затворене-контроле положаја серво мотора ② коришћење екстерног проширења ПЛЦ-а модула за контролу положаја за постизање затвореног положаја за постизање затвореног положаја- брза пулсна контрола, која припада методу контроле положаја, контрола положаја је генерално више тачка{4}}до-контрола положаја тачке. Ово је метода контроле позиције, која је углавном за слање-брзине пулсне контроле, а метода контроле позиције је контрола позиције од тачке до{9}}тачке.
Важни параметри робота
Технички параметри робота одражавају посао који робот може да уради, највеће оперативне перформансе и тако даље, а дизајн и примена робота морају се узети у обзир. Главни технички параметри робота су степени слободе, резолуција, радни простор, брзина рада, оптерећење итд.

1. Степени слободе су број координатних оса које робот има за независно кретање. Степени слободе робота су број независних параметара кретања потребних да би се одредио положај и став руке робота у простору. Број степени слободе робота је генерално једнак броју зглобова. Уобичајени роботи углавном имају 5 до 6 степени слободе. Неки роботи такође долазе са спољним осовинама.
2. Зглобови (Јоинт) односно кретање стега, омогућавајући роботској руци делове релативног кретања између институција.
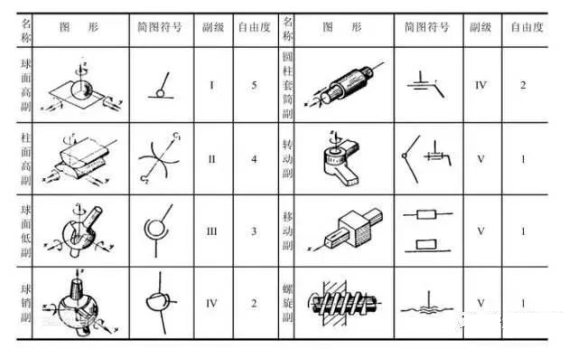
3. Радни опсег Сав просторни домет који се може досећи тачком монтирања руке или руке индустријског робота. Његов облик зависи од броја степени слободе робота и врсте и конфигурације зглобова покрета. Радни опсег робота је генерално: графичка и аналитичка метода две методе представљања.
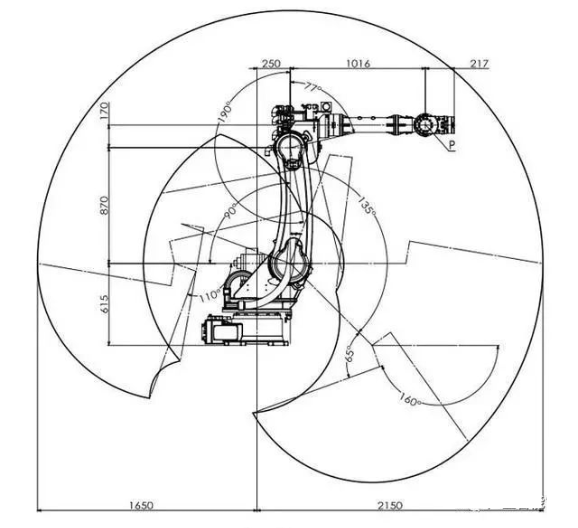
4. брзина робота у процесу рада са условима оптерећења, равномерно брзински процес кретања, центар механичког интерфејса или центар алата у јединици времена пређеног пута или угла ротације.
5. радно оптерећење је оптерећење монтирано на предњем делу робота на зглобу у радном опсегу максималне тежине која се може издржати у било ком положају, генерално изражено у смислу масе, момента, момента инерције. Такође и брзина трчања и величина убрзања и други параметри, радно оптерећење се генерално користи у великој-брзини рада робота може схватити тежину радног комада као носивост као индикатор. Тежина терета робота за руковање мора се узети у обзир као укупна хватаљка и радни комад.
6. Резолуција
Односи се на минимално растојање кретања или минимални угао ротације који робот може да оствари . 7, прецизност Поновљивост или тачност понављања позиционирања: односи се на разлику између тога да робот више пута достигне одређену циљну позицију. На пример, ако тражите од осе да хода 100 мм, први пут када је он заиста ходао 100,01 Поновите исту радњу коју је ходао 99,99 Грешка од 0,02 је тачност позиционирања понављања. То је мера концентрације низа вредности грешке, односно поновљивости. Тачност робота зависи не само од зглобног редуктора и трансмисије, већ и од процеса механичког склапања, који у многим случајевима није на месту, што доводи до смањења тачности позиционирања робота који се понавља.