


Концепт робота је већ веома широк. Овај чланак се фокусира на серво моторе за роботске спојеве који се користе у сектору индустријске аутоматизације и не покрива интегрисане серво моторе за сервисне роботе.
Индустријски роботи су широко класификовани на линеарне роботе (такође познате као картезијански роботи), роботе са више-степена--слободе (познати и као роботи са више-заједничких зглобова), паралелне роботе (такође познате као Делта роботи) и хоризонталне роботе са више{4}заједничких зглобова (познати и као СЦАРА роботи). „Ћелија за аутоматизацију“ се састоји од различитих типова зглобних роботских руку и аутоматизоване транспортне опреме. Ћелије за аутоматизацију са различитим функцијама су повезане да формирају аутоматизовану производну линију, а више аутоматизованих производних линија се комбинују да би се створила аутоматизована радионица.
Међу овим индустријским роботима и аутоматизованим јединицама, серво мотори играју кључну улогу у прецизном, брзом и поузданом позиционирању механичких структура у складу са контролним командама; стога се сматрају основним компонентама.
Основни концепти серво мотора са сталним магнетом
„Серво“ се односи на способност извршавања команди из контролног рачунарског система без одступања. Овај концепт није ограничен на електромоторе или хидраулику; обухвата и пнеуматске системе, а свака компонента способна да изврши овај задатак сматра се серво компонентом.
Електромотор је електромеханичка компонента која претвара електричну енергију у механичку енергију. Серво мотор је електрични мотор дизајниран за употребу у системима за контролу кретања, где се његови излазни параметри-као што су положај, брзина, убрзање или обртни момент-могу контролисати.
Серво мотори се могу класификовати у различите типове на основу њихових контролних спецификација. По врсти напајања, деле се на АЦ серво моторе и ДЦ серво моторе; по режиму рада категоришу се на линеарне серво моторе и ротационе серво моторе. Линеарни мотори директно генеришу Њутнову силу, док ротациони мотори производе обртни момент. За погон линеарних оптерећења, ротационим моторима су потребни механички механизми као што су водећи завртњи за претварање ротационог кретања у линеарно кретање.
Ротациони АЦ серво мотори су класификовани у асинхроне серво моторе на наизменичну струју и АЦ синхроне серво моторе на основу структуре ротора. Ротор АЦ асинхроног серво мотора се састоји од алуминијумског или бакарног кавеза, а брзина ротације кавеза увек одржава одређену разлику у брзини у односу на синхроно ротирајуће магнетно поље. Под технологијом векторске контроле, овај тип мотора може постићи карактеристике контроле обртног момента једнако прецизне као код ДЦ мотора. Међутим, ротор се одликује великом инерцијом, добрим карактеристикама константне-снаге и широким опсегом брзине, што га чини погодним за широк опсег променљивих-инерционих оптерећења као што су машине за сечење и апликације за намотавање/одмотавање машина за штампање. Недостаци су мали почетни обртни момент, а њихова електромагнетна брзина одзива је инфериорнија у односу на серво моторе са трајним магнетима. Електромагнетна временска константа је приближно 10 пута већа од електромагнетних мотора направљених од материјала са трајним магнетом. Штавише, због мале густине снаге и великих димензија ротора, нису погодни за високо-динамичке серво апликације.
Ротациони АЦ синхрони серво мотори користе материјале од перманентних магнета за своје роторе, који директно генеришу побудно магнетно поље. Нема потребе за струјом побуде да би се успоставило магнетно поље мотора, што резултира брзим електромагнетним одговором. Штавише, висока густина енергије струјних материјала са трајним магнетима ретких{2}}земаља омогућава велику густину снаге у овим моторима, отварајући могућности за пројектовање серво мотора са различитим карактеристикама перформанси. Висок динамички одзив се може постићи витким дизајном са малом инерцијом ротора или компактним, робусним дизајном са високом инерцијом ротора. Употреба ретких-материјала са трајним магнетима је поставила моторе са трајним магнетима као пожељан избор за серво апликације. Међутим, материјали са трајним магнетима ретких земаља{7}}и даље су најскупља компонента међу свим материјалима који се користе у серво моторима. Разлике у материјалима које користе различити произвођачи резултирају различитим нивоима квалитета производа. Висок-квалитетни материјали са трајним магнетом се можда неће демагнетисати чак ни на радним температурама изнад 150 степени, док материјали ниже вредности могу да се демагнетишу када је радна температура мотора испод 120 степени. Квалитет материјала трајног магнета директно одређује различите карактеристике серво мотора.
Линеарни серво мотори директно производе Њутн{0}}метре силе без потребе за механичком конверзијом, омогућавајући веома велико убрзање. Последњих година, брзи технолошки напредак довео је до њихове широке употребе у осовинама за увлачење машина високих{2}}алатних машина. У индустријским роботима, међутим, њихова примена је ограничена на одређене линеарне роботске руке и није у фокусу овог чланка. Овај чланак се фокусира на ротационе серво моторе са перманентним магнетом и њихову примену у индустријским роботима.
Структура ротационог мотора са трајним магнетом
На слици 1 приказан је типичан структурни дијаграм серво мотора са перманентним магнетом. Да би пружио свеобухватан преглед, овај појединачни дијаграм има за циљ да јасно илуструје целокупну структуру серво мотора са перманентним магнетом. У ствари, серво мотори мале снаге са трајним магнетом снаге 15 кВ или мање могу да се ослоне на природну конвекцију за хлађење, елиминишући потребу за вентилатором за хлађење. Ови мотори су компактни и не захтевају ноге за монтажу; инсталациони прстенови су такође непотребни. Замена прикључне кутије ваздушним конектором за водеће жице резултира чистијим дизајном. Сходно томе, изглед мотора постаје као што је приказано на слици 2(а). Ако је мотор веома мали-испод 1 кВ-, чак и ваздухопловни конектори за водеће жице нису потребни; уместо тога, кабл се може директно продужити из мотора, што резултира конфигурацијом приказаном на слици 2(б).
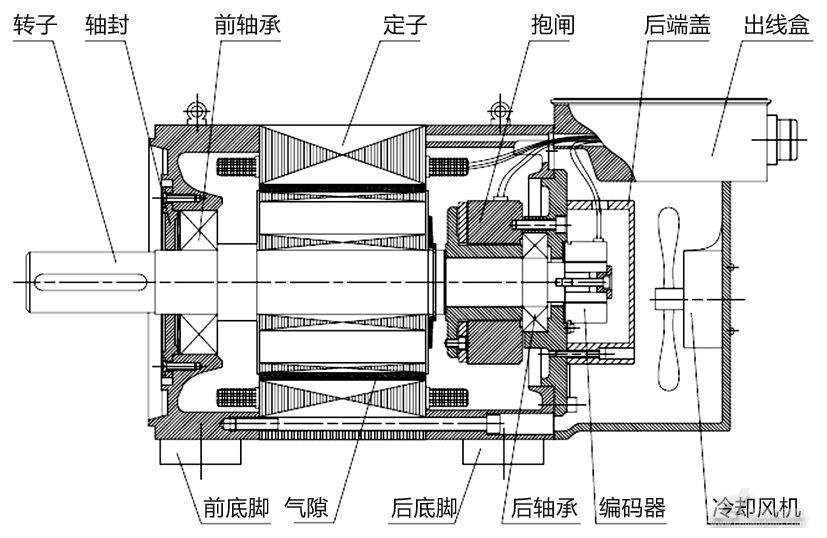 Слика 1: Шематски дијаграм серво мотора са перманентним магнетом
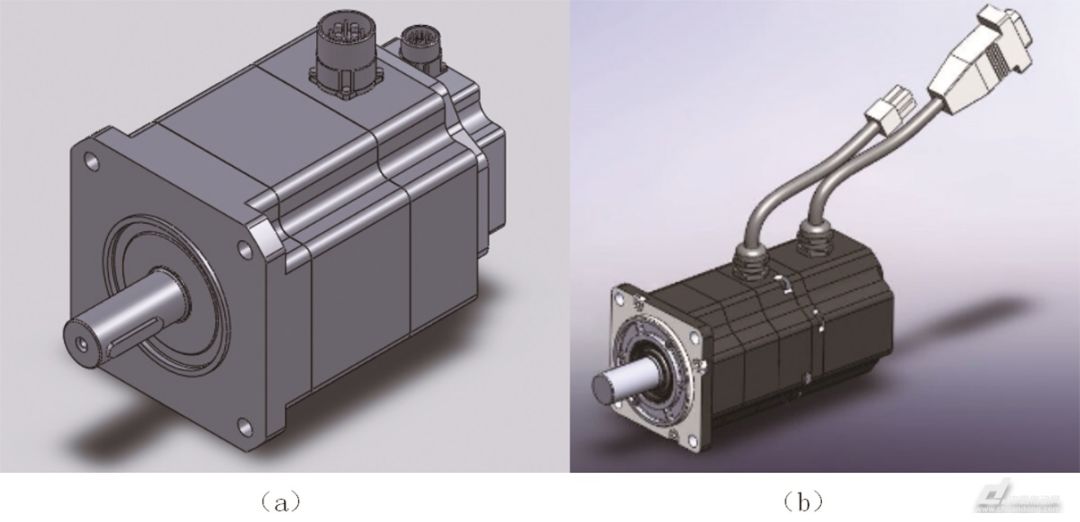
Слика 2: Шематски дијаграм серво мотора мале снаге{1}} са перманентним магнетом
Овај одељак претпоставља да читалац разуме принципе електромотора и да се фокусира искључиво на објашњавање структурних разлика између серво мотора са трајним магнетима и других типова мотора на основу карактеристика мотора робота.
Лежајеви: Радни век серво мотора је уско везан за његове лежајеве. С обзиром на високе захтеве за поузданошћу и издржљивошћу робота, лежајеви морају да обезбеде радни век од најмање 30.000 сати. На основу 8-часовног радног дана, ово значи да радни век робота износи најмање 10 година. Лежајеви морају бити способни за повремени рад при 6.000 о/мин.
Ламинације и намотаји статора: Пошто роботски мотори захтевају велику густину снаге, а да би се смањила величина и смањио губитак топлоте, материјал за ламинацију мора бити хладно{0}}ваљани силицијумски челик дебљине 0,35 мм или мање. Намотаји морају да издрже дуготрајно-излагање импулсима променљиве фреквенције од 16 кХз-. Да бисте спречили квар и издржали интензивне дв/дт пренапоне, отпорни напон не сме бити мањи од 2500 В.
Материјал трајног магнета ротора: Материјал перманентног магнета је најскупља компонента серво мотора са перманентним магнетом. Материјали са ниским садржајем реткоземних елемената имају ниску Киријеву тачку и лошу стабилност материјала. Ако се користе магнети неодимијум-гвожђе-бор (НдФеБ), пожељно је да буду од УХ42 или више. Поред тога, мора се обратити пажња на садржај ретких земних елемената као што је диспрозијум. Да би се обезбедила висока{7}}отпорност на демагнетизацију температуре, магнети од самаријум-кобалта (СмЦо) се такође широко користе у малим и средњим-серво моторима. Укратко, неопходно је осигурати да серво мотор остане заиста отпоран на демагнетизацију-у нормалним радним условима. У супротном, не може се гарантовати-дугорочна стабилност робота.
Заптивке вратила: Да бисте спречили да уље и крхотине уђу у мотор, а истовремено обезбедио несметан рад, уградња заптивке вратила на крају вратила мотора је стандардна пракса дизајна. Код робота, мали зупчаник се често глода на осовину серво мотора како би се мотор директно повезао са редуктором. Пошто високе температуре и уље могу да уђу у мотор, потребне су заптивке вратила са више-усна за високе{3}}температуре. На пример, заптивка вратила од флуороугљеничне гуме са дуплом{5}}усном је поузданија од заптивке вратила од нитрилне гуме са једном{6}}усном, иако је разлика у цени значајна.
Кочница: Кочница је стандардна карактеристика за роботске моторе. Скоро 95% серво мотора захтева кочницу. Да би се осигурало да се кочница активира у сваком тренутку-нарочито током заустављања у случају нужде-мора да ради поуздано. Кочница мора имати довољан фактор сигурности, са статичким обртним моментом који је приближно 1,5 пута већи од номиналног обртног момента мотора. За тешке{8}}моторе робота, фактор сигурности за кочницу треба да достигне 2,0 или чак 2,5 пута већи од номиналног обртног момента. Важно је напоменути да је кочница на мотору робота сигурносна кочница, а не радна кочница. Управљачки систем мора да обезбеди да се, током заустављања у случају нужде, кочиони круг серво погона активира преко кочног отпорника и да се кочница активира када се брзина мотора приближи нули. Да би се побољшала брзина одзива, кочнице са трајним магнетом су супериорније од електромагнетних опружних кочница.
Енкодер: Енкодер је монтиран на задњем крају мотора и функционише као сензор за брзину мотора и положај ротора. Он мери позицију ротора да би контролном рачунару обезбедио податке о стварном положају и брзини ротора за серво контролу, позиционирање магнетног поља и прорачун путање кретања. Док енкодери мотора робота генерално не нуде високу прецизност, они морају да подржавају мерење апсолутног положаја са више-окрета како би се осигурало да мотор може да настави рад са позиције у којој је био пре нестанка струје. Тренутно постоје три уобичајена приступа за решавање захтева за кодер мотора робота. Први метод користи оптички или магнетни енкодер Греј кода за мерење у једном-окрету и механичке зупчанике за мерење у више-окрета. Предност овог приступа је висока тачност мерења; након нестанка струје, радни положај мотора се задржава преко механичког положаја енкодера и може се директно очитати по-укључењу напајања. Међутим, недостатак је што је енкодер предебео, што га чини претерано дугим за ограничен простор за инсталацију. Други метод користи оптички или магнетни Греј кодер за складиштење података за један-окрет, док се подаци за више{12}}окрета чувају преко електронске меморије на батерије{13}}. Ово омогућава да енкодер буде веома кратак, што га чини идеалним за мале серво моторе са спољним пречником мањим од 60 мм. Недостатак је што је век трајања батерије релативно кратак-обично највише 2–3 године, а у неким случајевима батерију треба заменити након само једне године. Трећи метод користи ротациони трансформатор за мерење положаја једног-окретања за апликације са ниским захтевима за прецизношћу, док се информацијама о више{22}}окретима рукује помоћу плоче напајане из батерије-унутар контролне кутије.
Продужетак осовине ротора: Због честих операција напред и назад, мотор је подвргнут силама смицања; стога, материјал осовине треба пожељно бити 42ЦрМо каљени челик. Ако је мотор инсталиран са кључем, кључ мора бити потпуно постављен да би се ефективно смањио динамички баланс мотора и отказивање. При великим брзинама, разлика између серво мотора са кључем и голог вратила под-радом без оптерећења може бити чак девет пута већа-фактор који не треба потцењивати.
Кључни параметри преноса серво мотора са сталним магнетом
Оперативна зона: Регион где мотор може да ради непрекидно без прекорачења дозвољеног пораста температуре назива се зона непрекидног рада; регион ван зоне непрекидног рада где је{0}}дозвољен краткорочни рад назива се зона са прекидима. Оперативна зона је представљена дводимензионалном-координатном равнином обртног момента и брзине.
Називна снага ПН: Максимална снага коју мотор може да произведе унутар зоне непрекидног рада.
Називни обртни момент МН: Обртни моменат при којем мотор испоручује своју називну снагу унутар зоне непрекидног рада. Дефиниције називног обртног момента значајно се разликују међу произвођачима. Одговарајући услови одвођења топлоте су генерално специфицирани. На међународном нивоу, уобичајена је пракса да се специфицира да се ова вредност мери са мотором монтираним на алуминијумску прирубницу дефинисане површине и дебљине, при чему се температура прирубнице одржава на 20 степени или испод одређене температуре. Због тога се у стварном раду мотори често монтирају на компоненте од ливеног гвожђа, а летње температуре могу премашити тестни стандард. Ако током рада није дозвољена маргина, то може довести до прегревања и демагнетизације. Стандардно стање температуре околине од 40 степени специфицирано кинеским националним стандардом је релативно разумно за кинеско окружење. Реномирани произвођачи ће приликом објављивања номиналног обртног момента укључити одређену дизајнерску маргину испод номиналних вредности утврђених према стандарду, што је сигурније.
Називна струја ИН: Струја која одговара називном обртном моменту.
Називна брзина нН: Максимална брзина при којој је мотору дозвољено да ради под номиналним обртним моментом у оквиру непрекидног радног циклуса.
Континуирано закључан-момент обртног момента ротора МО: Максимални обртни момент који мотор може да испоручи када је закључан у непрекидном радном циклусу. Генерално, сматра се да брзине испод 100 о/мин спадају у радни опсег закључаног{3}}ротора.
Континуална закључана-струја ротора И0: струја која одговара непрекидном закључаном-моменту ротора.
Пеак обртни момент Ммак: Максимални обртни момент који је мотор дозвољен да произведе. Номинални услови се значајно разликују међу различитим произвођачима. Неки одређују обртни момент који одговара струји демагнетизације; такве спецификације не треба користити као вршни обртни момент. Механички дизајнери морају омогућити довољну маргину како би спречили демагнетизацију мотора и квар због превеликог радног момента. Ако је максимални обртни момент одређен према радном циклусу, он има инжењерску референтну вредност. Максимални обртни момент одређен према С3-10% има највећу инжењерску референтну вредност; може се схватити као максимални радни момент дозвољен за непрекидно време рада од 3 секунде, што је довољно за роботе. Понављајуће преоптерећење за роботе са више зглобова је генерално око 2,0 пута.
Вршна струја Имак: Радна струја која одговара вршном обртном моменту.
Електрична временска константа Те: карактеристична константа која представља брзину којом струја реагује на примењени напон. Дефинише се као време потребно да струја достигне 1 - е^(-1) (приближно 63,2%) коначне струје након што се фиксни напон примени на терминале мотора. Електрична временска константа серво мотора је генерално одређена као однос индуктивности намотаја статора и његовог отпора (Те=Л/Р). Повезан је са тренутним временом одзива на корак серво система, али није нужно еквивалентан њему.
Механичка временска константа Тм: Механичка временска константа серво мотора је дефинисана као: тм=Р*Ј/Ке*Кт, односно, повезана је са отпором намотаја, моментом инерције ротора, повратним-ЕМФ коефицијентом мотора и коефицијентом обртног момента мотора. Механичка временска константа погонског мотора је приближно једнака времену потребном да се мотор убрза од нулте брзине до 63,2% своје стабилне брзине-у условима празног хода{7}}. У серво систему, ова константа може бити нумерички еквивалентна брзини система-временском одзиву корака петље.
Повратна-ЕМФ константа Ке: Вредност-повратне{2}}ЕМФ вредности коју индукује мотор при јединичној брзини. Обично се односи на-повратни погон{5}}ЕМФ који одговара 1000 о/мин, са јединицама В/крпм.
Константа обртног момента Кт: Излазни обртни момент мотора који одговара струји јединице. Однос између задњег-ЕМФ коефицијента Ке и коефицијента обртног момента Кт је генерално дат са Кт=9.55 * Ке * 1,732, где је Кт у Нм/А, Ке је у В/рпм, а Ке=Кт. Овде се Ке односи на повратну линију-ЕМФ.
Ако спецификације мотора не дају параметре Кт и Ке, Кт се може извести из називног обртног момента и називне струје. Затим, користећи однос Кт=9.55 * Ке * 1,732, коефицијент повратне линије-ЕМФ Ке може бити индиректно изведен на следећи начин: Ке=0.1047 * Кт / 1,732, са јединицама В/рпм; Алтернативно: Ке=104.7 × Кт / 1,732, са јединицама В/крпм или мВ/рпм.
Због ограничења напона напајања, задњи ЕМФ мотора је типично дизајниран да буде релативно низак да би се обезбедио висок одзив, гарантујући довољан пад напона при великим брзинама за добијање адекватне струје. Међутим, велика струја повећава термичко оптерећење мотора. Сходно томе, робот моторима је потребна велика густина снаге да би се постигла компактна величина, велики обртни момент и ниско стварање топлоте.
Момент инерције ротора Ј: Момент инерције ротора мотора. Момент инерције роботског мотора је критичан, јер директно утиче на стабилност рада робота. То је зато што роботи често укључују више{2}}координацију. На пример, друга оса зглобног робота захтева мотор са значајном инерцијом да би се прилагодио значајним променама инерције оптерећења које настају када се рука испружи и увуче.
Обртни момент-прореза за зубе: Када су намотаји мотора са трајним магнетом отворени-укључени, периодични обртни момент се генерише током једног обртаја мотора због прореза у језгру арматуре, који имају тенденцију да се поравнају са положајима минималног магнетног отпора.
Капацитет преоптерећења: Способност мотора да испоручи одређену снагу или обртни момент током дефинисаног периода под одређеним условима без прекорачења специфициране вршне струје. Типично, однос вршне струје према називној струји се назива фактор преоптерећења струје, док се однос вршног момента према називном обртном моменту назива фактор преоптерећења обртног момента. Генерално, роботски мотори морају да обезбеде капацитет преоптерећења обртног момента приближно 3 пута.
Максимална брзина нН: Највећа брзина коју мотор може постићи током рада са прекидима. Дефиниције максималне брзине значајно варирају међу произвођачима мотора; за роботске моторе, наведена вредност обично представља највећу брзину при којој је поновљиви рад могућ током стварне употребе. При максималној брзини, одговарајући максимални обртни момент може премашити двоструко већи од номиналног обртног момента, обезбеђујући одзив убрзања у целом опсегу брзине.